Interruptor de límite mecánico frente a sensor de proximidad es una elección entre detectar una posición mediante contacto físico y detectar un objetivo sin tocarlo. Un final de carrera mecánico cambia sus contactos eléctricos cuando una pieza de la máquina mueve su actuador. Un sensor de proximidad detecta un objetivo dentro de su campo de detección y proporciona una salida electrónica. Ninguno es universalmente más preciso, resistente o seguro. La elección correcta depende del material del objetivo, el recorrido y la alineación, la frecuencia de conmutación, el entorno, la entrada del sistema de control, el acceso para mantenimiento y la consecuencia de una señal perdida o falsa. Esta guía compara esas decisiones para diseñadores de equipos y compradores OEM sin asumir que la foto de un producto prueba la idoneidad para una aplicación.
Lo que cada dispositivo detecta realmente
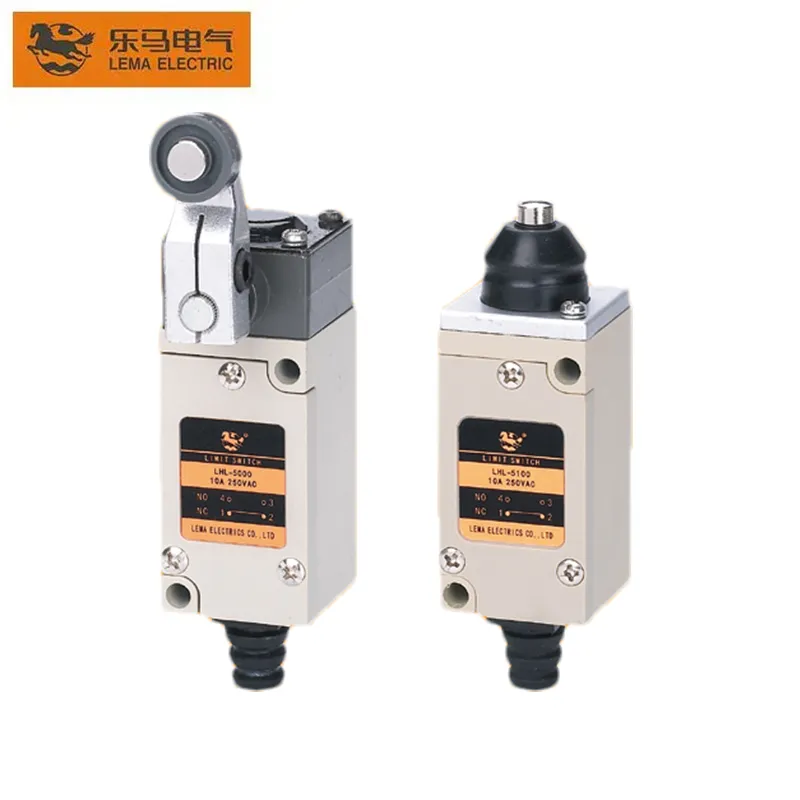
Un interruptor de límite mecánico indica que su actuador se ha movido lo suficiente como para transferir sus contactos. La leva, puerta, carro u otra pieza móvil de la máquina debe entrar en contacto con la palanca, el rodillo o el émbolo. El interruptor no mide directamente la posición absoluta de toda la máquina; informa de un estado definido en la ubicación de montaje del interruptor. Sus posiciones de accionamiento y liberación, recorrido previo, recorrido posterior y dirección de aproximación son importantes. Una leva puede tocar el actuador y, sin embargo, no lograr moverlo lo suficiente como para cambiar de estado.
“El término ”sensor de proximidad» abarca varias tecnologías, no una única pieza intercambiable. Un sensor inductivo responde a un blanco metálico adecuado mediante un campo electromagnético; un dispositivo capacitivo, magnético o fotoeléctrico utiliza un principio físico diferente y tiene limitaciones distintas en cuanto al blanco y al entorno. El documentación de robótica del Instituto Politécnico de Worcester distingue entre interruptores de proximidad mecánicos e inductivos, mientras que un Laboratorio de PLC de Gulf Coast State College explica que los sensores inductivos y capacitivos responden a diferentes propiedades del objeto. Por lo tanto, defina primero qué objeto está presente y qué cambio debe detectarse, y luego compare los modelos reales.
Ambos dispositivos pueden servir como entradas de posición discretas para un PLC. No son automáticamente intercambiables desde el punto de vista eléctrico: un interruptor de límite de contacto seco, un sensor electrónico de dos hilos y un sensor de tipo fuente o sumidero de tres hilos pueden requerir un cableado y una lógica de entrada diferentes. Mantenga las cuestiones mecánicas y eléctricas separadas en la revisión del diseño.
Interruptor de límite mecánico frente a sensor de proximidad: comparación práctica
| Punto de decisión | Final de carrera mecánico | Sensor de proximidad | Qué verificar en el modelo exacto |
|---|---|---|---|
| Interacción objetivo | El actuador debe moverse físicamente. | El objetivo entra en un campo de detección sin el contacto requerido. | Material de destino, trayectoria de aproximación, holgura disponible y acumulación de tolerancias. |
| Salida | Por lo general, una disposición de contactos especificada, como NA/NC. | La salida electrónica varía según la tecnología y el tipo de cableado. | Estados de reposo/operación, polaridad, corriente de fuga o voltaje residual, compatibilidad con entradas de PLC. |
| Desgaste mecánico | Ciclo del mecanismo del actuador y de contactos; la leva o el rodillo pueden desgastarse. | No se requiere contacto entre el blanco y el sensor, pero siguen siendo posibles los fallos electrónicos y los daños ambientales. | Ciclo de trabajo, protección de piezas móviles, vida útil de cables y conectores. |
| Montaje | Debe recibir suficiente recorrido y un recorrido controlado excesivo sin ser utilizado como un tope rígido. | Debe mantener una distancia fiable entre el objetivo y la superficie en todas las tolerancias de la máquina. | Rigidez de montaje, alineación, vibración, tamaño del objetivo y acceso para ajustes. |
| Medio ambiente | Los sellos, la carcasa, la apertura del actuador y los terminales rigen los límites de exposición. | La detección de rostros, la contaminación de objetivos, el metal cercano, los cables y la electrónica rigen los límites. | Clasificación IP exacta, temperatura, fluidos, polvo, lavado a presión e instrucciones de instalación. |
| Respuesta por fallo | El fallo del estado del contacto y del actuador debe evaluarse en el circuito. | La falla de salida y de suministro debe evaluarse en el circuito. | Detección de fallos, estado seguro, diagnóstico y rendimiento de seguridad de la máquina requerido. |
Esta tabla es cualitativa por diseño. No existe una distancia de detección universal, repetibilidad, tiempo de respuesta o vida útil honestos para ninguna de las dos categorías. Dichas cifras dependen de la pieza seleccionada, el objetivo, la carga, la instalación y el método de prueba. Utilice el plano del fabricante y los datos de aplicación para el modelo exacto en lugar de transferir un valor de una familia de productos diferente.
Cuándo el accionamiento por contacto es la mejor opción
Un interruptor mecánico puede ser atractivo cuando se necesita un punto de accionamiento robusto y visiblemente definido y la pieza móvil puede proporcionar de forma segura la fuerza y el recorrido requeridos. También puede encajar cuando una máquina existente está diseñada en torno a una entrada de contacto seco o cuando la disposición de los contactos ofrece una manera sencilla de representar un estado normal y uno accionado. “Sencillo” no significa “libre de instalación”: el perfil de la leva, la rigidez del soporte, la direction de acercamiento y el margen de liberación siguen determinando si la señal es repetible.
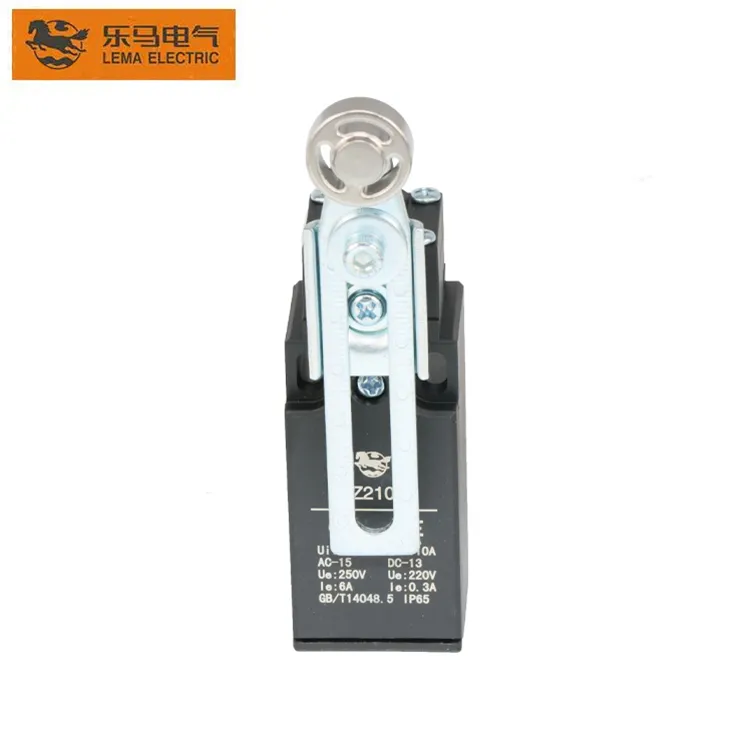
Una palanca de rodillo suele ser útil cuando una leva en movimiento pasa a través del actuador en lugar de golpear un émbolo directamente. Un émbolo puede ajustarse a una aproximación controlada y casi axial. La elección no es solo una cuestión de preferencia visual. Verifique dónde toca la leva por primera vez, el recorrido máximo al final del movimiento, el punto de liberación en el trayecto inverso y qué sucede si la máquina se pasa del punto. El interruptor no debe ser el tope mecánico. Para conocer las construcciones mecánicas disponibles, revise las de LEMA página de producto del interruptor de límite serie HL y solicitar el plano del modelo exacto seleccionado.
El contacto físico también puede ser una ventaja cuando el material de destino es incierto o cuando el diseñador quiere que el sensor responda a un desplazamiento mecánico real en lugar de a la presencia de un material particular cerca de una cara. Sin embargo, el contacto añade una interfaz de desgaste. Evalúe la frecuencia real de conmutación, la velocidad de impacto, la carga lateral, la lubricación o los residuos, y la facilidad con la que se puede inspeccionar o reemplazar el actuador. No infiera un intervalo de servicio únicamente a partir del nombre de la familia.
Cuándo la detección sin contacto es la mejor opción
Un sensor de proximidad vale la pena considerarlo cuando los impactos físicos repetidos generarían desgaste, cuando la parte móvil no puede proporcionar una fuerza de actuación controlada, o cuando se puede montar una superficie de detección protegida a una distancia constante de un blanco adecuado. También puede ser útil cuando una leva móvil no puede entrar en contacto práctico con un interruptor. Estas son oportunidades de diseño, no una promesa de que un sensor sea inmune a la suciedad, la vibración o las falsas activaciones.
Para un sensor inductivo, el objetivo debe ser compatible con el principio del sensor y la distancia de detección indicada debe interpretarse bajo las condiciones de montaje y el objetivo del fabricante. Publicación técnica del NIST describe la base electromagnética de las sondas de proximidad por corrientes de Foucault. El principio general ayuda a explicar por qué el material del objetivo y la distancia importan, pero no proporciona una clasificación para un sensor industrial en particular. Si el objetivo es plástico, vidrio, líquido o un conjunto mixto, seleccionar un modelo inductivo basándose únicamente en la apariencia puede fallar; compare las tecnologías de detección apropiadas y pruebe muestras reales.
El contacto nulo no elimina las tolerancias de instalación. Un soporte alabeado, la vibración de la máquina, la expansión térmica, la excentricidad del objetivo, el metal cercano o la contaminación pueden desplazar el punto de detección aparente. Compruebe la separación en el peor de los casos en ambas direcciones de la máquina y a temperaturas extremas. Mantenga suficiente margen entre la separación nominal y el límite de funcionamiento garantizado del sensor. Evalúe la salida durante el arranque, la pérdida de alimentación, un cable desconectado y la ausencia de objetivo. La entrada del PLC no debe tratar todos estos estados como equivalentes sin una respuesta de fallo justificada.
Integración eléctrica y comprobaciones de entradas de PLC
Para un interruptor de límite mecánico, documente la forma de contacto, los identificadores de los terminales, la tensión y la corriente en la entrada del PLC, la longitud del cable, la disposición común y si la lógica de la máquina espera que el contacto esté cerrado o abierto en el estado normal. Si el interruptor controla una carga directamente, su especificación nominal debe cubrir ese tipo de carga y ciclo de trabajo, no solo la corriente nominal. Una comprobación de continuidad sin tensión puede confirmar la transferencia básica de contacto, pero no valida el aislamiento, la resistencia ni toda la función de seguridad.
Para un sensor de proximidad, documente el rango de voltaje de alimentación, la conexión de dos o tres hilos, la salida sourcing o sinking, la función normalmente abierta o normalmente cerrada, la fuga en estado apagado, la caída de voltaje en estado encendido, el comportamiento ante cortocircuitos y el umbral de la entrada del PLC. Un sensor de dos hilos puede necesitar corriente de carga para funcionar y puede comportarse de manera diferente a un contacto seco cuando se conecta a una entrada de alta impedancia. Un sensor de tres hilos necesita el común de alimentación y la polaridad de salida correctos. Lea la documentación exacta del sensor; no copie un diagrama de código de colores genérico.
La señal puede verse afectada por el rebote de contactos, la vibración del objetivo, el tiempo de respuesta del sensor, el tiempo de ciclo del PLC y el filtrado por software. El filtrado puede suprimir un pulso corto, pero también puede retrasar una parada legítima o enmascarar una instalación defectuosa. Registre el ancho de pulso mínimo requerido y el retraso de detección máximo permitido, luego pruebe la máquina a su velocidad real. Para obtener más información sobre el lado de la entrada mecánica, consulte la sección de LEMA guía de cableado de interruptor de límite a PLC.
La seguridad es una decisión del sistema independiente
Ni un interruptor de contacto ni un sensor de proximidad se convierten en un dispositivo de seguridad simplemente porque detectan un resguardo o una posición final. Una función de protección requiere una evaluación de riesgos, un dispositivo y una arquitectura adecuados, cobertura de diagnóstico cuando sea necesario, lógica de respuesta a fallos, rendimiento de parada validado e instalación apropiada. Un sensor de proceso estándar no debe sustituirse silenciosamente por un enclavamiento con categoría de seguridad. Del mismo modo, cambiar un contacto NA a NC no hace por sí solo que un sistema de control sea intrínsecamente seguro.
Para un protector de máquina, pregunte si el dispositivo está detectando la posición del protector, el movimiento peligroso o la presencia de una persona. Esas son funciones de seguridad distintas con diferentes requisitos. Cuando se trata de una parada de protección, un ingeniero calificado en seguridad de máquinas debe validar la función completa. La hoja de datos del interruptor o sensor es solo un elemento de entrada para esa evaluación. La más amplia de LEMA Guía de aplicaciones de interruptores de límite y guía de selección de actuadores proporcionar contexto mecánico relacionado, pero ninguno reemplaza la revisión de riesgos de la máquina terminada.
Un flujo de trabajo de selección basado en muestras
- Indique el evento de detección. Describa la posición exacta o condición objetivo, el estado normal, el estado accionado, el estado de retorno y el retraso máximo aceptable.
- Mide la geometría real. Registre la posición objetivo mínima y máxima, la dirección de aproximación, el movimiento del soporte, el tamaño de la leva o del objetivo y los cambios de tolerancia esperados.
- Examina las tecnologías. Elimine los diseños de contacto que no puedan recibir un desplazamiento seguro y los diseños sin contacto que no puedan detectar de manera confiable el material objetivo o el espacio.
- Verifique la interfaz eléctrica. Asocie la salida de contacto o electrónica al controlador, incluyendo la alimentación, el común, la corriente de fuga, la polaridad y la interpretación de fallas.
- Prototipo con piezas destinadas a la producción. Monte la disposición exacta de candidato, cable, soporte, objetivo y protector en condiciones representativas.
- Prueba los límites, no solo la operación nominal. Ejercitar los casos de recorrido o separación en el peor de los casos, movimiento más rápido y más lento, vibración, contaminación, temperatura, movimiento inverso y casos de pérdida de señal.
- Liberar una configuración controlada. Registre el modelo, la revisión del plano, las dimensiones de montaje, el cableado, el método de ajuste, los límites de aceptación y la política de sustitución.
Este flujo de trabajo evita un error común de compras: reemplazar un dispositivo que funciona por uno visualmente similar que cambia el punto de operación, el tipo de salida, la geometría de montaje, o el comportamiento ante fallas. Un reemplazo es equivalente únicamente cuando se preservan la forma, el ajuste, la función, las clasificaciones, la construcción ambiental y las suposiciones de validación pertinentes. Si un proveedor no puede proporcionar el plano exacto o la evidencia, trate la propuesta como un componente nuevo que requiere revisión.
Errores comunes de comparación
“Sin contacto dura para siempre” es falso: la electrónica, los cables, los sellos y el montaje pueden fallar incluso sin un actuador en movimiento. “Lo mecánico siempre es más lento” también es demasiado general: la respuesta depende del interruptor y sensor exactos, el movimiento del objetivo, el circuito de salida y la sincronización del controlador. “Cualquier metal activa un sensor inductivo a la misma distancia” ignora las propiedades del objetivo y las condiciones de prueba. “Un pitido de continuidad prueba que el interruptor está bien” pasa por alto los contactos intermitentes y el comportamiento con carga. Por último, “ambos son solo entradas de PLC” ignora las diferencias eléctricas entre los contactos secos y las salidas electrónicas.
Una mejor comparación es una breve matriz de aplicación con los modelos candidatos exactos y las mismas condiciones de prueba. Incluya la posición de detección, la repetibilidad bajo el movimiento de la máquina, el recuento de señales omitidas y falsas, la corriente en la entrada, la exposición ambiental, el acceso para servicio y el costo de una falla. El precio de compra más bajo no es necesariamente el costo de máquina más bajo si requiere realineación frecuente o causa paradas imprevistas.
Explicación en video
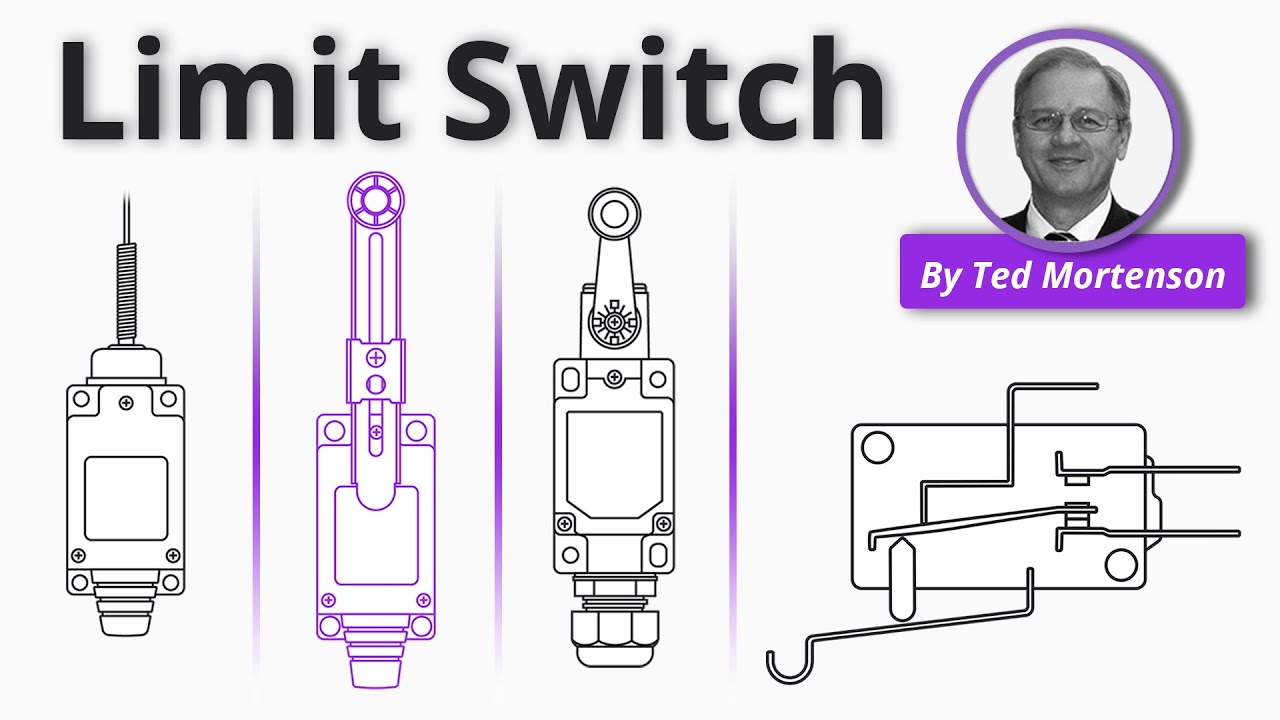
Lo siguiente Explicación de RealPars sobre el funcionamiento del final de carrera mecánico ilustra cómo un actuador cambia el estado de un contacto. No establece la idoneidad de un interruptor LEMA específico ni de un sensor de proximidad específico.
Preguntas frecuentes
¿Puede un sensor de proximidad reemplazar directamente a un final de carrera mecánico?
No automáticamente. Confirme el material de destino y la separación, el montaje, el tipo de salida, la fuente de alimentación, la compatibilidad con la entrada del PLC, los estados normal y de fallo, y cualquier función de seguridad. Revalide la máquina después de cambiar de tecnología.
¿Es un interruptor de límite mecánico más confiable en entornos sucios?
Depende del cerramiento exacto y de la exposición. El polvo puede afectar a un actuador o sello; la contaminación y la acumulación en el objetivo también pueden afectar al rendimiento del sensor. Compare las construcciones nominales y pruebe las condiciones reales.
¿Cuál es mejor para el movimiento de alto ciclo?
La detección sin contacto puede eliminar el desgaste del actuador mecánico, pero su salida electrónica, separación con el objetivo, cable y entorno aún requieren validación. Seleccione a partir de datos reales de vida y rendimiento para los candidatos, no una afirmación a nivel de categoría.
¿Se puede utilizar cualquiera de los dos dispositivos para una parada de seguridad de la máquina?
Solo como parte de una función de seguridad diseñada y validada adecuadamente. El tipo de dispositivo requerido, la arquitectura, los diagnósticos y el rendimiento de parada se derivan de la evaluación de riesgos de la máquina y de las normas aplicables.
Conclusión
Elija un interruptor de límite mecánico cuando el accionamiento físico controlado y una salida de contacto compatible se ajusten mejor a la máquina. Elija un sensor de proximidad cuando un objetivo sin contacto verificado y la separación lo conviertan en la mejor solución de ingeniería. A continuación, valide la pieza exacta en el conjunto real, incluida la interfaz eléctrica y la respuesta ante fallos. LEMA puede analizar las opciones de interruptores de límite mecánicos, pero la comparación del artículo no implica que LEMA suministre o haya probado el sensor de proximidad utilizado en su proyecto.