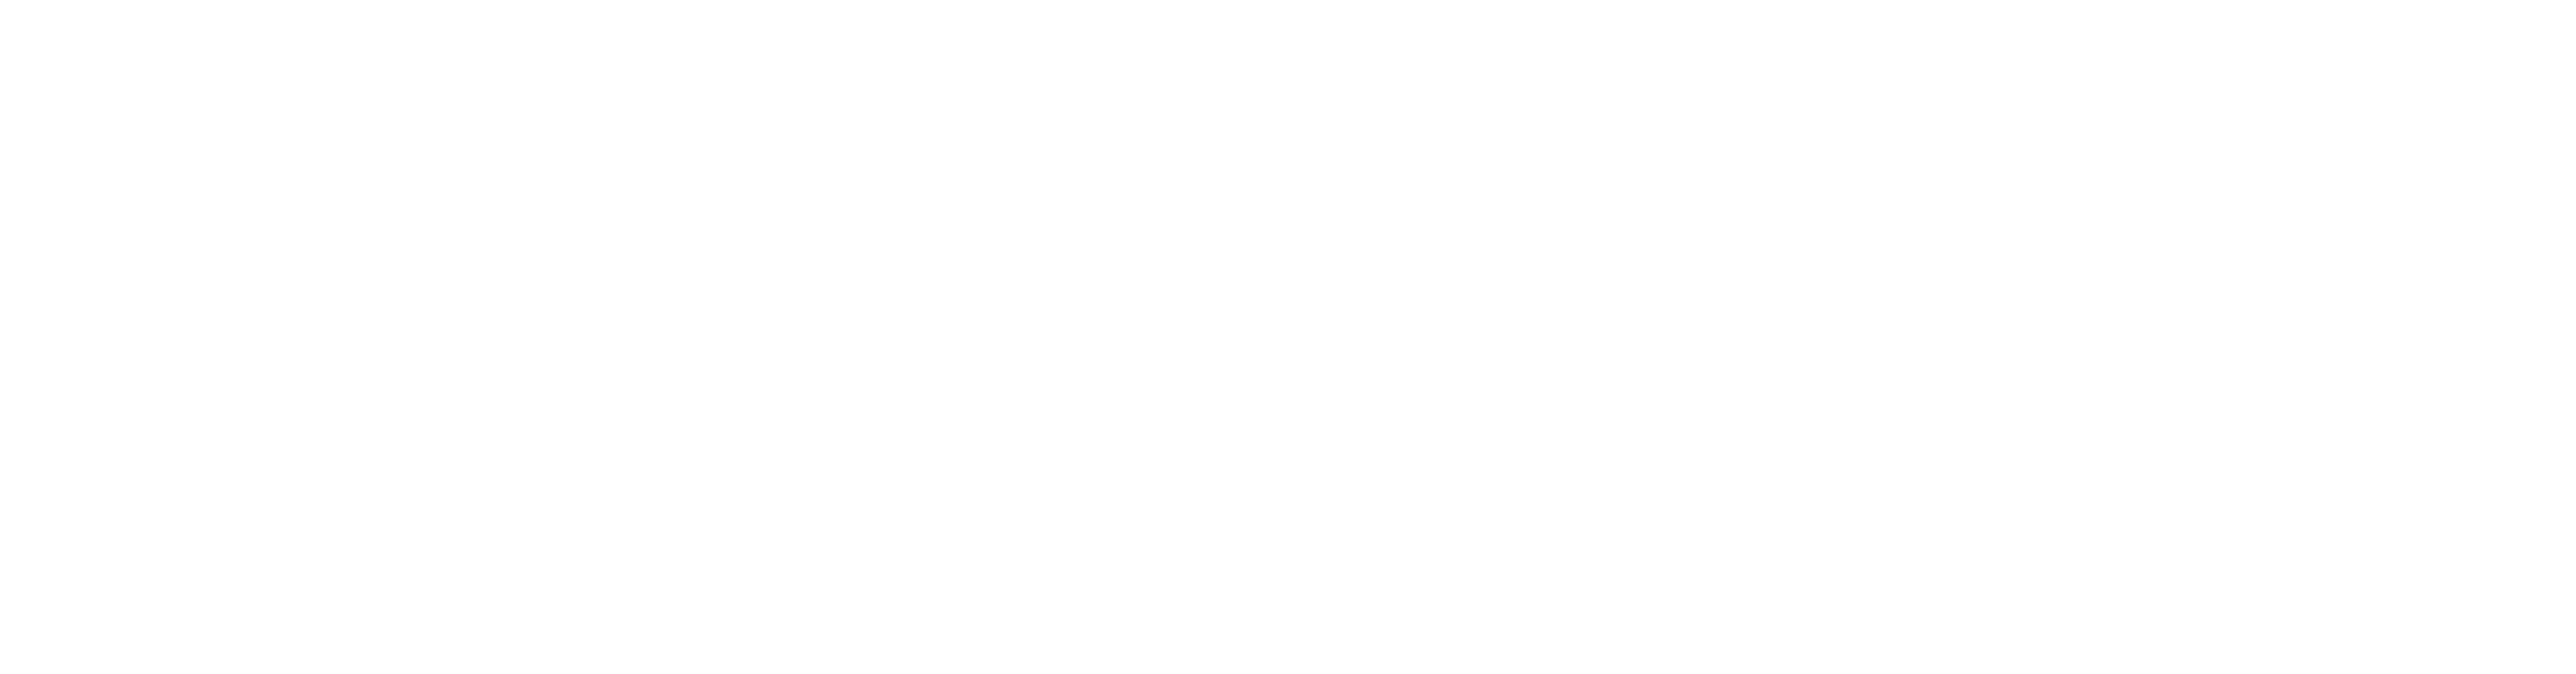
Interruptor de limite mecânico vs sensor de proximidade é uma escolha entre detetar uma posição através de contacto físico e detetar um alvo sem lhe tocar. Um interruptor de fim de curso mecânico altera os seus contactos elétricos quando uma peça de uma máquina move o respetivo atuador. Um sensor de proximidade deteta um alvo dentro do seu campo de deteção e fornece uma saída eletrónica. Nenhum deles é universalmente mais preciso, robusto ou seguro. A escolha correta depende do material do alvo, do curso e alinhamento, da frequência de comutação, do ambiente, da entrada do sistema de controlo, do acesso para manutenção e da consequência de um sinal omisso ou falso. Este guia compara essas decisões para projetistas de equipamentos e compradores de OEM, sem assumir que a fotografia de um produto comprova a classificação para uma aplicação.
O que cada dispositivo deteta realmente
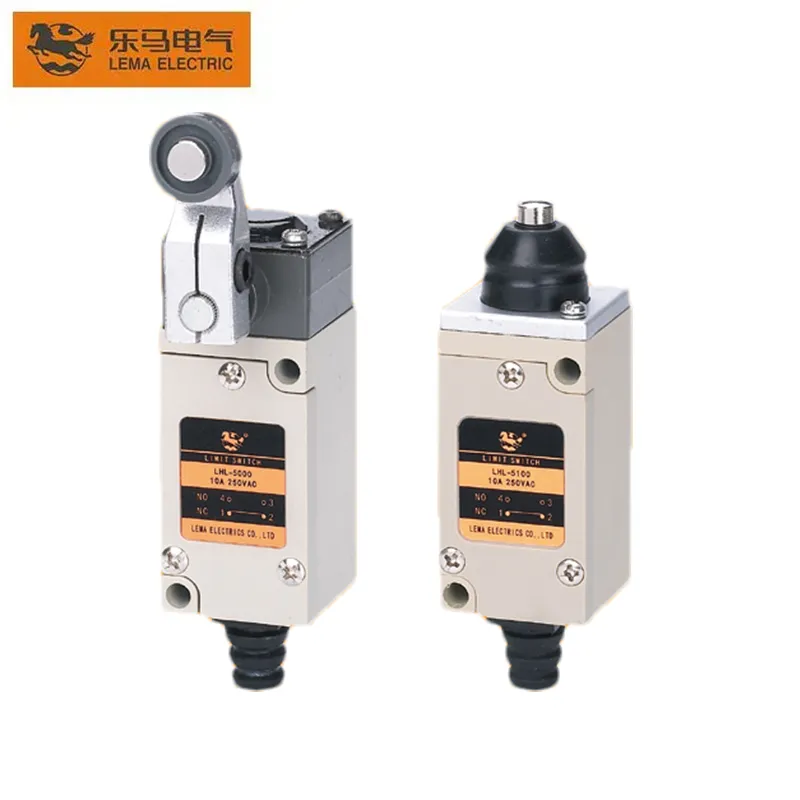
Um interruptor de limite mecânico indica que o seu atuador se moveu o suficiente para comutar os seus contactos. A cames, a porta, o carro ou outra peça móvel da máquina deve entrar em contacto com a alavanca, o rolete ou o êmbolo. O interruptor não mede diretamente a posição absoluta de toda a máquina; indica um estado definido no local de montagem do interruptor. A respetiva posição de funcionamento e de libertação, o pré-curso, o curso excessivo e a direção de aproximação são todos importantes. Uma cames pode tocar no atuador e, no entanto, não o mover o suficiente para alterar o estado.
“Sensor de proximidade” abrange várias tecnologias, e não uma peça intercambiável. Um sensor indutivo responde a um alvo metálico adequado através de um campo eletromagnético; um dispositivo capacitivo, magnético ou fotoelétrico utiliza um princípio físico diferente e tem limitações de alvo e ambientais distintas. O documentação de robótica do Worcester Polytechnic Institute distingue comutadores de proximidade mecânicos e indutivos, enquanto um Laboratório de CLP do Gulf Coast State College Explica que os sensores indutivos e capacitivos respondem a propriedades de alvo diferentes. Portanto, defina primeiro que alvo está presente e que alteração deve ser detetada, e depois compare os modelos reais.
Ambos os dispositivos podem funcionar como entradas de posição discretas para um PLC. Eletricamente, não são automaticamente intermutáveis: um interruptor de limite de contacto seco, um sensor eletrónico de dois fios e um sensor de alimentação (sourcing) ou de dreno (sinking) de três fios podem exigir cablagem de entrada e lógica diferentes. Mantenha as questões mecânicas e elétricas separadas na revisão do projeto.
Interruptor de fim de curso mecânico vs sensor de proximidade: comparação prática
| Ponto de decisão | fim de curso mecânico | Sensor de proximidade | O que verificar no modelo exato |
|---|---|---|---|
| Interação com o alvo | O atuador tem de ser deslocado fisicamente. | O alvo entra num campo de deteção sem o contacto necessário. | Material alvo, trajetória de aproximação, folga disponível e pilha de tolerâncias. |
| Saída | Normalmente, um arranjo de contactos especificado, tal como NA/NF. | A saída eletrónica varia consoante a tecnologia e o tipo de cablagem. | Estados de repouso/operacional, polaridade, fuga ou tensão residual, compatibilidade com entradas de CLP. |
| Desgaste mecânico | Ciclo do atuador e do mecanismo de contacto; o came ou rolete pode desgastar-se. | Não é necessário contacto entre o alvo e o sensor, mas a falha eletrónica e os danos ambientais continuam a ser possíveis. | Ciclo de trabalho, proteção de peças móveis, vida útil de cabos e conectores. |
| Montagem | Deve receber curso de deslocamento e sobrecurso controlado suficientes, sem ser utilizado como batente rígido. | Deve manter um intervalo fiável entre o alvo e a face em todas as tolerâncias da máquina. | Rigidez de montagem, alinhamento, vibração, tamanho do alvo e acesso para ajuste. |
| Ambiente | Os vedantes, a caixa, a abertura do atuador e os terminais regem os limites de exposição. | A deteção do rosto, a contaminação do alvo, o metal nas proximidades, o cabo e a eletrónica governam os limites. | Classificação exata de IP, temperatura, fluidos, poeira, lavagem e instruções de instalação. |
| Resposta de falha | O estado dos contactos e a falha do atuador devem ser avaliados no circuito. | A falha de saída e de alimentação deve ser avaliada no circuito. | Deteção de avarias, estado seguro, diagnóstico e desempenho de segurança da máquina requerido. |
Esta tabela é qualitativa por conceção. Não existe nenhuma distância de deteção, repetibilidade, tempo de resposta ou vida útil universal fidedigna para nenhuma das categorias. Tais valores dependem da peça selecionada, do alvo, da carga, da instalação e do método de ensaio. Utilize o desenho do fabricante e os dados de aplicação do modelo exato, em vez de transpor um valor de uma família de produtos diferente.
Quando a atuação por contacto é a melhor opção
Um comutador mecânico pode ser atrativo quando é necessário um ponto de atuação robusto e visivelmente definido e a peça móvel consegue fornecer com segurança a força e o curso necessários. Também pode ser adequado quando uma máquina existente é construída em torno de uma entrada de contacto seco ou quando a disposição dos contactos oferece uma forma simples de representar um estado normal e um estado acionado. “Simples” não significa “isento de instalação”: o perfil do came, a rigidez do suporte, a direção de aproximação e a margem de libertação continuam a determinar se o sinal é repetível.
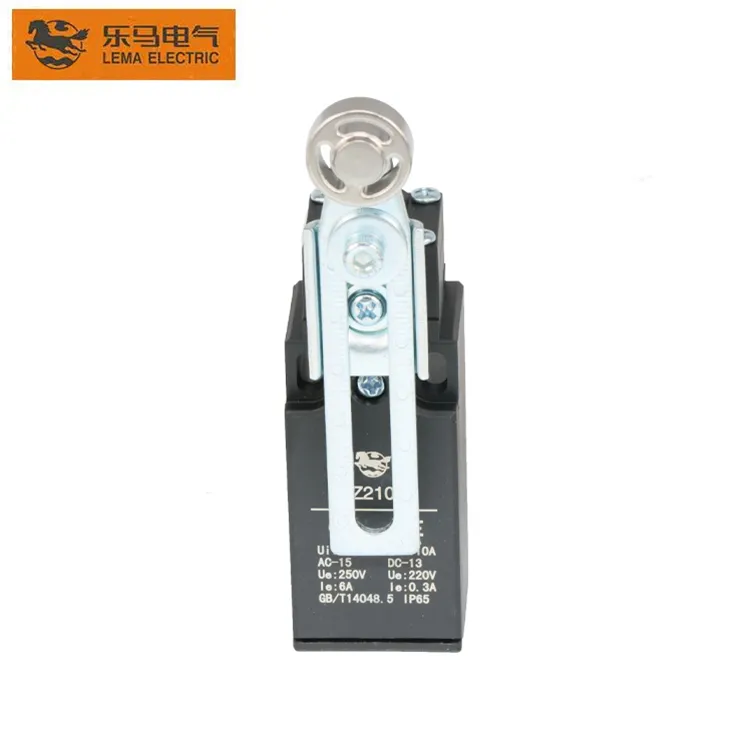
Uma alavanca com rolete é frequentemente útil quando um cames em movimento passa pelo atuador em vez de atingir um êmbolo diretamente. Um êmbolo pode adequar-se a uma abordagem controlada e quase axial. A escolha não é apenas uma preferência estética. Verifique onde o cames toca primeiro, o curso máximo no final do movimento, o ponto de libertação no percurso inverso e o que acontece se a máquina ultrapassar o limite. O switch não deve ser o batente mecânico. Para construções mecânicas disponíveis, consulte a da LEMA Página de produto do interruptor de limite da série HL e solicitar o desenho para o modelo exato selecionado.
O contacto físico também pode ser uma vantagem quando o material de destino é incerto ou quando o projetista pretende que o sensor responda a um deslocamento mecânico real e não à presença de um determinado material perto de uma face. No entanto, o contacto adiciona uma interface de desgaste. Avalie a frequência de comutação real, a velocidade de impacto, a carga lateral, a lubrificação ou os detritos, e a facilidade com que o atuador pode ser inspecionado ou substituído. Não deduza um intervalo de manutenção apenas a partir do nome da família.
Quando a deteção sem contacto é a melhor opção
Um sensor de proximidade merece ser considerado quando um impacto físico repetido provocaria desgaste, quando a peça móvel não consegue aplicar uma força de atuação controlada, ou quando uma face de deteção protegida pode ser montada a uma distância constante de um alvo adequado. Também pode ser útil nos casos em que uma cames móvel não consegue, de forma prática, entrar em contacto com um interruptor. Estas são oportunidades de projeto, e não a promessa de que um sensor é imune a sujidade, vibração ou falsos disparos.
Para um sensor indutivo, o alvo deve ser compatível com o princípio do sensor e a distância de deteção indicada deve ser interpretada de acordo com as condições de alvo e montagem do fabricante. A publicação técnica do NIST descreve a base eletromagnética das sondas de proximidade por correntes de Foucault. O princípio geral ajuda a explicar porque o material do alvo e a distância importam, mas não fornece uma classificação para um sensor industrial específico. Se o alvo for plástico, vidro, líquido ou uma montagem mista, selecionar um modelo indutivo apenas pela aparência pode falhar; compare as tecnologias de deteção adequadas e teste amostras reais.
O facto de não haver contacto físico não elimina as tolerâncias de instalação. Um suporte empenado, a vibração da máquina, a expansão térmica, o desvio do alvo, metal nas proximidades ou contaminação podem deslocar o ponto de deteção aparente. Verifique a folga na pior das hipóteses em ambas as direções da máquina e a temperaturas extremas. Mantenha margem suficiente entre a folga nominal e o limite de funcionamento garantido do sensor. Avalie a saída durante o arranque, a perda de alimentação, a desconexão do cabo e a ausência do alvo. A entrada do CLP não deve tratar todos estes estados como equivalentes sem uma resposta de falha fundamentada.
Integração elétrica e verificação de entradas de PLC
Para um interrutor de limite mecânico, documente a configuração dos contactos, os identificadores dos terminais, a tensão e a corrente na entrada do CLP, o comprimento do cabo, a disposição do comum e se a lógica da máquina espera que o contacto esteja fechado ou aberto no estado normal. Se o interrutor comandar uma carga diretamente, a sua especificação deve cobrir esse tipo de carga e regime, e não apenas a corrente nominal. Um teste de continuidade sem alimentação pode confirmar a comutação básica dos contactos, mas não valida o isolamento, a durabilidade ou toda a função de segurança.
Para um sensor de proximidade, documente a gama de tensão de alimentação, ligação a dois ou três fios, saída PNP ou NPN (sourcing ou sinking), função normalmente aberta ou normalmente fechada, fuga no estado desligado, queda de tensão no estado ligado, comportamento em caso de curto-circuito e o limiar da entrada do CLP. Um sensor a dois fios pode precisar de corrente de carga para funcionar e pode comportar-se de forma diferente de um contacto seco quando ligado a uma entrada de alta impedância. Um sensor a três fios precisa do comum de alimentação correto e da polaridade de saída correta. Leia a documentação exata do sensor; não copie um diagrama de código de cores genérico.
O sinal pode ser afetado pelo ressalto de contactos, vibração do alvo, tempo de resposta do sensor, tempo de varrimento do PLC e filtragem por software. A filtragem pode suprimir um pulso curto, mas também pode atrasar uma paragem legítima ou mascarar uma instalação defeituosa. Registe a largura de pulso mínima necessária e o atraso máximo de deteção permitido e, em seguida, teste a máquina à sua velocidade real. Para mais informações sobre o lado da entrada mecânica, consulte a LEMA guia de ligação de interrutor de limite ao PLC.
A segurança é uma decisão de sistema separada
Nem um interruptor de contacto nem um sensor de proximidade se tornam um dispositivo de segurança apenas por detetarem um resguardo ou uma posição final. Uma função de proteção requer uma avaliação de risco, um dispositivo e arquitetura adequados, cobertura de diagnóstico quando exigida, lógica de resposta a falhas, desempenho de paragem validado e instalação apropriada. Um sensor de processo standard não deve ser substituído silenciosamente por um interrravamento com classificação de segurança. Da mesma forma, alterar um contacto NA para NC não torna, por si só, um sistema de controlo à prova de falhas.
Para um resguardo de máquina, pergunte se o dispositivo está a detetar a posição do resguardo, o movimento perigoso ou a presença de uma pessoa. Essas são funções de segurança distintas com requisitos diferentes. Quando está envolvida uma paragem de proteção, um engenheiro qualificado em segurança de máquinas deve validar a função completa. A folha de dados do comutador ou sensor é apenas um dos elementos dessa avaliação. O âmbito mais alargado da LEMA guia de aplicações de interruptores de limite e guia de seleção de atuadores fornecer contexto mecânico relacionado, mas nenhum substitui a análise de risco da máquina acabada.
Um fluxo de trabalho de seleção baseado em amostras
- Declarar o evento de deteção. Descreva a posição exata ou a condição alvo, o estado normal, o estado acionado, o estado de retorno e o atraso máximo aceitável.
- Meça a geometria real. Registar a posição alvo mínima e máxima, a direção de aproximação, o movimento do suporte, o tamanho do came ou do alvo e as alterações de tolerância esperadas.
- Selecione as tecnologias. Elimine os designs de contacto que não possam receber trânsito seguro e os designs sem contacto que não consigam detetar de forma fiável o material ou a folga alvo.
- Verifique a interface elétrica. Ligar a saída de contactos ou eletrónica ao controlador, incluindo alimentação, comum, fuga, polaridade e interpretação de avarias.
- Protótipo com peças destinadas à produção. Monte exatamente o mesmo arranjo de candidato, cabo, suporte, alvo e proteção em condições representativas.
- Testem os limites, não apenas a operação nominal. Exercitar os casos piores de percurso ou folga, de movimento mais rápido e mais lento, de vibração, de contaminação, de temperatura, de movimento inverso e de perda de sinal.
- Emitir uma configuração controlada. Registe o modelo, a revisão do desenho, as dimensões de montagem, a cablagem, o método de ajuste, os limites de aceitação e a política de substituição.
Este fluxo de trabalho evita um erro comum de aprovisionamento: substituir um dispositivo funcional por outro visualmente semelhante que altera o ponto de funcionamento, o tipo de saída, a geometria de montagem ou o comportamento em caso de falha. Uma substituição só é equivalente quando a forma, o ajuste, a função, as características nominais, a construção ambiental e os pressupostos de validação relevantes são preservados. Se um fornecedor não puder fornecer o desenho exato ou provas, trate a proposta como um novo componente que requer revisão.
Erros comuns de comparação
“O contacto sem contacto dura para sempre” é falso: a eletrónica, os cabos, os vedantes e a montagem podem falhar mesmo sem um atuador em movimento. “O mecânico é sempre mais lento” também é demasiado abrangente: a resposta depende do interruptor e do sensor exatos, do movimento do alvo, do circuito de saída e do tempo de resposta do controlador. “Qualquer metal aciona um sensor indutivo à mesma distância” ignora as propriedades do alvo e as condições de ensaio. “Um sinal sonoro de continuidade prova que o interruptor está bom” descura os contactos intermitentes e o comportamento sob carga. Finalmente, “ambos são apenas entradas de CLP” ignoram as diferenças elétricas entre contactos secos e saídas eletrónicas.
Uma comparação melhor é uma matriz de aplicação curta com os modelos de candidatos exatos e as mesmas condições de teste. Inclua a posição de deteção, a repetibilidade sob o movimento da máquina, contagens de sinais perdidos e falsos, corrente na entrada, exposição ambiental, acesso para assistência e custo de uma falha. O preço de compra mais baixo não é necessariamente o custo de máquina mais baixo se exigir realinhamento frequente ou causar paragens não planeadas.
Explicação em vídeo
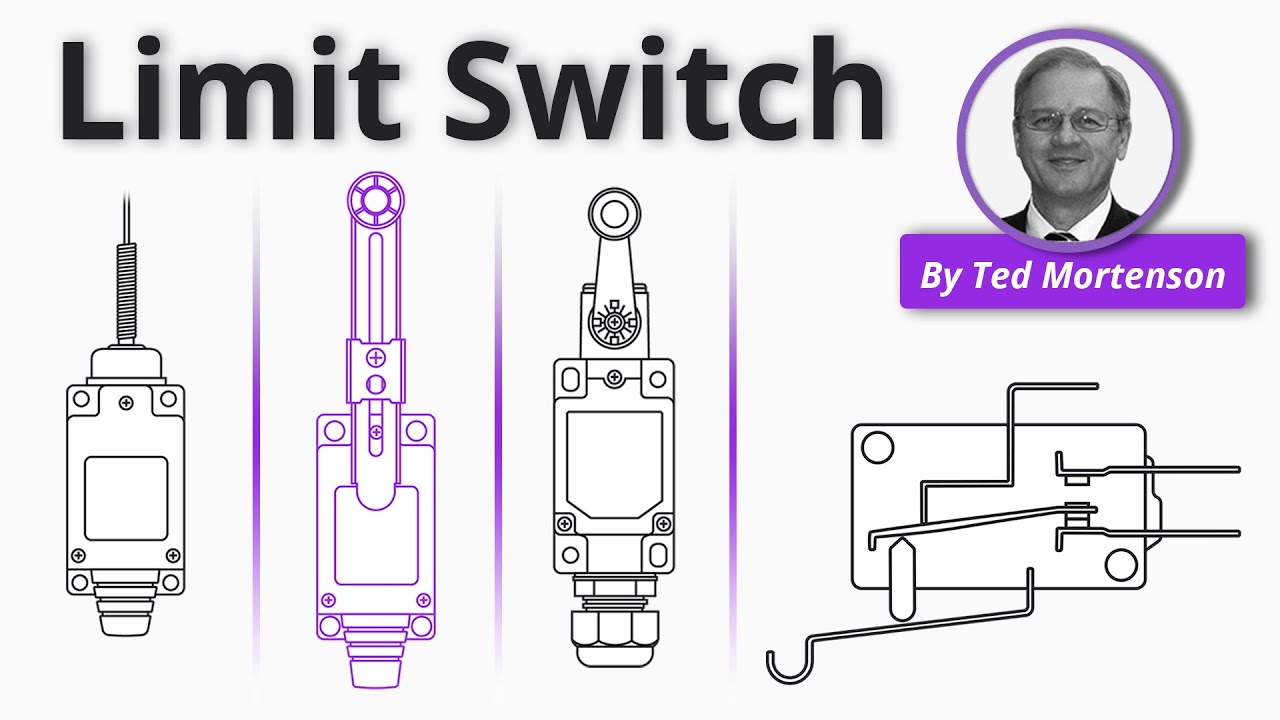
O seguinte Explicação da RealPars sobre o funcionamento do interrutor de limite mecânico ilustra a forma como um atuador altera o estado de um contacto. Não estabelece a adequação de um interruptor LEMA específico ou de um sensor de proximidade específico.
Perguntas frequentes
Um sensor de proximidade pode substituir diretamente um interruptor de limite mecânico?
Não automaticamente. Confirme o material alvo e a folga, a montagem, o tipo de saída, a fonte de alimentação, a compatibilidade com a entrada do CLP, os estados normal e de avaria, e qualquer função de segurança. Revalide a máquina após alterar as tecnologias.
Um interruptor de fim de curso mecânico é mais fiável em ambientes sujos?
Depende do invólucro exato e da exposição. O pó pode afetar um atuador ou vedante; a contaminação e a acumulação de resíduos no alvo também podem afetar o desempenho do sensor. Compare as construções classificadas e teste as condições reais.
Qual é o melhor para movimento de alta frequência?
A deteção sem contacto pode eliminar o desgaste do atuador mecânico, mas a respetiva saída eletrónica, o espaçamento em relação ao alvo, o cabo e o ambiente continuam a exigir validação. Selecione a partir de dados reais de vida útil e desempenho para os candidatos, e não uma afirmação a nível de categoria.
Qualquer um dos dispositivos pode ser utilizado para uma paragem de segurança da máquina?
Apenas como parte de uma função de segurança adequadamente projetada e validada. O tipo de dispositivo pretendido, a arquitetura, os diagnósticos e o desempenho de paragem decorrem da avaliação de risco da máquina e das normas aplicáveis.
Conclusão
Escolha um interruptor de limite mecânico quando o acionamento físico controlado e uma saída de contacto compatível forem a melhor opção para a máquina. Escolha um sensor de proximidade quando um alvo sem contacto verificado e a folga o tornarem a melhor solução de engenharia. Em seguida, valide a peça exata na montagem real, incluindo a interface elétrica e a resposta a falhas. A LEMA pode debater opções de interruptores de limite mecânicos, mas a comparação do artigo não implica que a LEMA forneça ou tenha testado o sensor de proximidade utilizado no seu projeto.