Un interruptor de límite para un actuador lineal puede ser un dispositivo de final de recorrido incorporado al propio actuador, un interruptor mecánico externo colocado a lo largo de su trayectoria de movimiento, o una entrada de señal al controlador del actuador. Estos no son intercambiables. Comience por el diagrama de cableado y los límites de funcionamiento del propio actuador, luego decida qué evento debe detener la extensión o retracción y cómo responderá el controlador. Un interruptor de límite es un sensor y un elemento de circuito; no debe ser considerado como una parada mecánica duradera ni como una función de seguridad completa.
Primero decida si el actuador ya tiene límites de desplazamiento
Lea la documentación específica del modelo del actuador antes de agregar un interruptor. Algunos actuadores lineales tienen interruptores incorporados en el extremo, límites internos ajustables, retroalimentación del codificador o un controlador que detiene el movimiento en posiciones configuradas. Otros solo proporcionan cables de alimentación del motor y esperan que el diseñador de la instalación proporcione el control externo. El nombre del producto o la longitud del recorrido por sí solo no indican qué configuración se encuentra presente.
Traza la cadena de accionamiento desde el actuador hasta el controlador de la máquina. Identifica qué dispositivo detecta el punto final, qué señales cambia, qué circuitos interrumpen o inhiben el movimiento, y cómo se permite que el actuador se mueva en la dirección opuesta tras alcanzar un límite. Un interruptor de extremo interno puede abrir una dirección del motor mientras permite el movimiento inverso, o puede enviar el estado a un controlador. Un interruptor externo puede enviar en cambio una entrada de baja corriente a un relé, un PLC o un controlador de motor. Confirma el diagrama real en lugar de aplicar un patrón de cableado genérico.
| Limite la aproximación | Qué hace | Qué verificar |
|---|---|---|
| Interruptor de extremo del actuador incorporado | El estado cambia en un punto definido por el fabricante dentro del actuador | Si interrumpe la corriente motriz o envía una señal al controlador, y si la marcha hacia atrás sigue disponible. |
| Interruptor mecánico de limitación externo | Se percibe un objetivo o un par de objetivos en movimiento en una posición seleccionada | Geometría del actuador, clasificación de la conmutación, rigidez de montaje, lógica de contacto y sobrecarga permitida |
| Limitación de la posición del controlador | Utiliza una configuración de codificador, sensor de retroalimentación o controlador para detener el movimiento programado | Tipo de retroalimentación, configuración, respuesta a fallas, frenado/desaceleración y cualquier protección independiente contra sobrecarrera |
Defina el evento que el interruptor debe detectar
Escriba el evento requerido en términos mecánicos: totalmente retraído, totalmente extendido, posición de servicio, el sujetador alcanzó su punto de ajuste o un conjunto en movimiento ingresó en una zona restringida. Si la salida requerida es una posición repetible en lugar de un simple señal de finalización, asegúrese de que el sensor adecuado sea un interruptor mecánico. Una entrada de retroalimentación de sensor de proximidad, un codificador o un accionador pueden adaptarse mejor a la tarea cuando no existe un objetivo físico adecuado, cuando el desgaste del contacto es inaceptable o cuando el controlador necesita información continua sobre la posición.
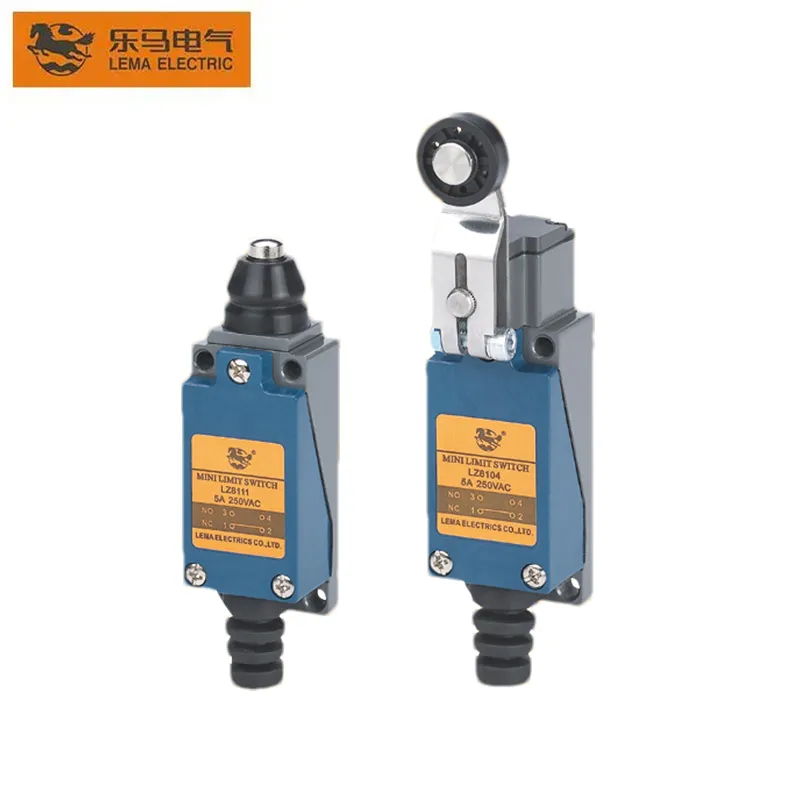
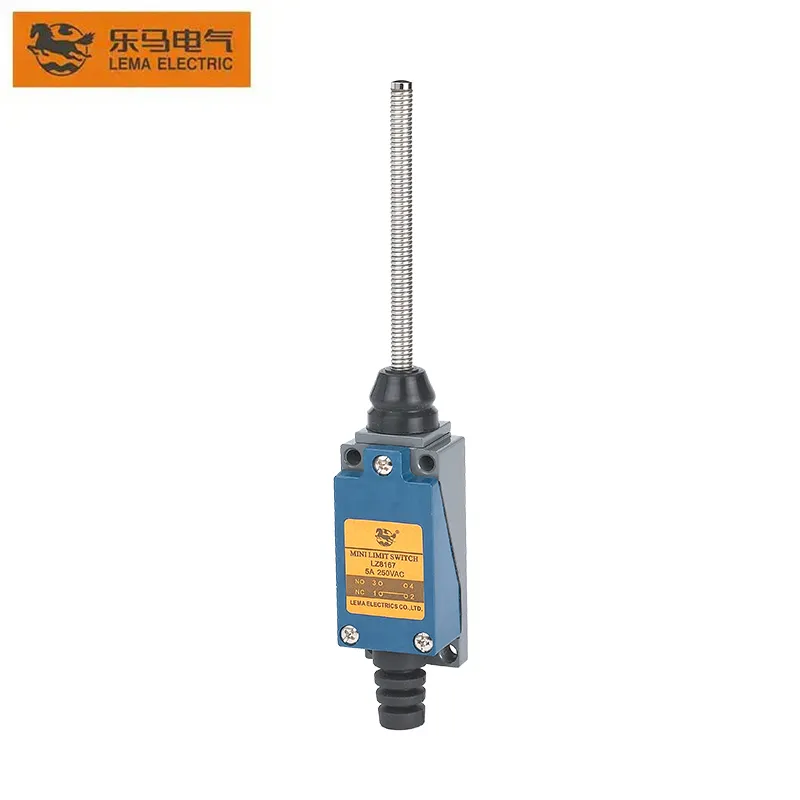
En el caso de un interruptor mecánico, compruebe que el objeto móvil llegue al actuador en la dirección deseada. Una vista de producto de la serie LZ8 muestra diferentes formas de cabezal de actuador; la LEMA independiente referencia de tipo actuador ilustra configuraciones adicionales de rodillo, émbolo y barra. Elija entre la trayectoria real y la geometría objetivo, no entre una fotografía con aspecto familiar. No asuma que un émbolo, un resorte y un émbolo compartan el mismo punto de operación o la misma fuerza permitida.

Configurar el punto de operación sin utilizar el interruptor como punto de parada
Defina la posición normal de parada y el margen disponible al margen de dicha posición. El actuador, la articulación, el soporte y la máquina todos tienen tolerancias. Afegezca el movimiento real después de que el controlador reciba una señal de parada, incluyendo el recorrido del motor, la inercia de carga, la deflexión elástica y el retraso de control. Si una posición es crítica para la seguridad, determine el comportamiento de parada requerido a partir de la evaluación de riesgos a nivel de máquina; no inferirlo solo del tiempo de respuesta del interruptor.
La guía técnica de OMRON Define la posición libre, la posición operativa, la posición de liberación, el desplazamiento total y el desplazamiento excesivo como características de conmutación independientes. En términos prácticos, el objetivo debe desplazarse lo suficiente para accionar los contactos, pero no debe hacer que el actuador del conmutador supere su desplazamiento permitido. Ofrezca una parada física o un dispositivo de restricción del desplazamiento diseñado según las necesidades, de modo que la cabeza del conmutador no se golpee al colarse en la posición final mecánica. Un conmutador que permanezca presionado de forma continua, recibe una carga lateral o es golpeado en un ángulo puede deteriorarse o fallar prematuramente.
Para un actuador de rodilla, diseña la leva o el objetivo de manera que se acerque y salga suavemente. Para un actuador de pin, mantén el movimiento alineado con el actuador. Para un actuador de barra o de alambre de resorte, respeta la fuerza y la dirección especificadas. La guía de uso correcto de OMRON advertencia sobre el exceso de sobrecarga y la aplicación de fuerzas desbalanceadas. Verifique la ficha técnica exacta del modelo de LEMA y los datos de características operativas; no mida las dimensiones a partir de una fotografía en Internet.
Compruebe la interfaz eléctrica antes de conectar el motor.
Un motor de accionamiento puede generar una alta corriente de arranque y crear transitorios inductivos cuando se interrumpe la conexión. Un interruptor mecánico en miniatura no debe conectarse directamente a un circuito de motor a menos que su clasificación específica, el tipo de corriente, la categoría de carga y la disposición del circuito lo permitan. Para muchos diseños, el interruptor de limitación debería enviar una señal a un controlador o operar un relé o contactor debidamente dimensionados, mientras que la etapa de potencia del motor maneja la corriente de accionamiento. La estrategia de control depende del esquema del actuador; un relé, un diodo o un componente de supresión también pueden afectar al movimiento inverso y al comportamiento de liberación.
Registre la tensión de alimentación, AC o DC, el corriente de funcionamiento y arranque del motor, el número de direcciones de desplazamiento, el tipo de contacto requerido, el tipo de entrada del controlador y la frecuencia de conmutación esperada. Verifique si el diseño utiliza contactos normalmente cerrados para ayudar a detectar un cable abierto y si el controlador puede distinguir un conductor roto de un límite alcanzado. Un contacto NC no es automáticamente un circuito de seguridad: la seguridad depende de toda la arquitectura y de una respuesta a los fallos validada.
El vídeo que aparece a continuación presenta los sensores de limit switch y sobre desplazamiento en el contexto de los servomotores. Récord de formación de Yaskawa lo describe como una breve descripción técnica. Es una información básica sobre los límites finales, pero no describe un kit de actuadores lineales LEMA ni reemplaza la información de cableado del fabricante del actuador.
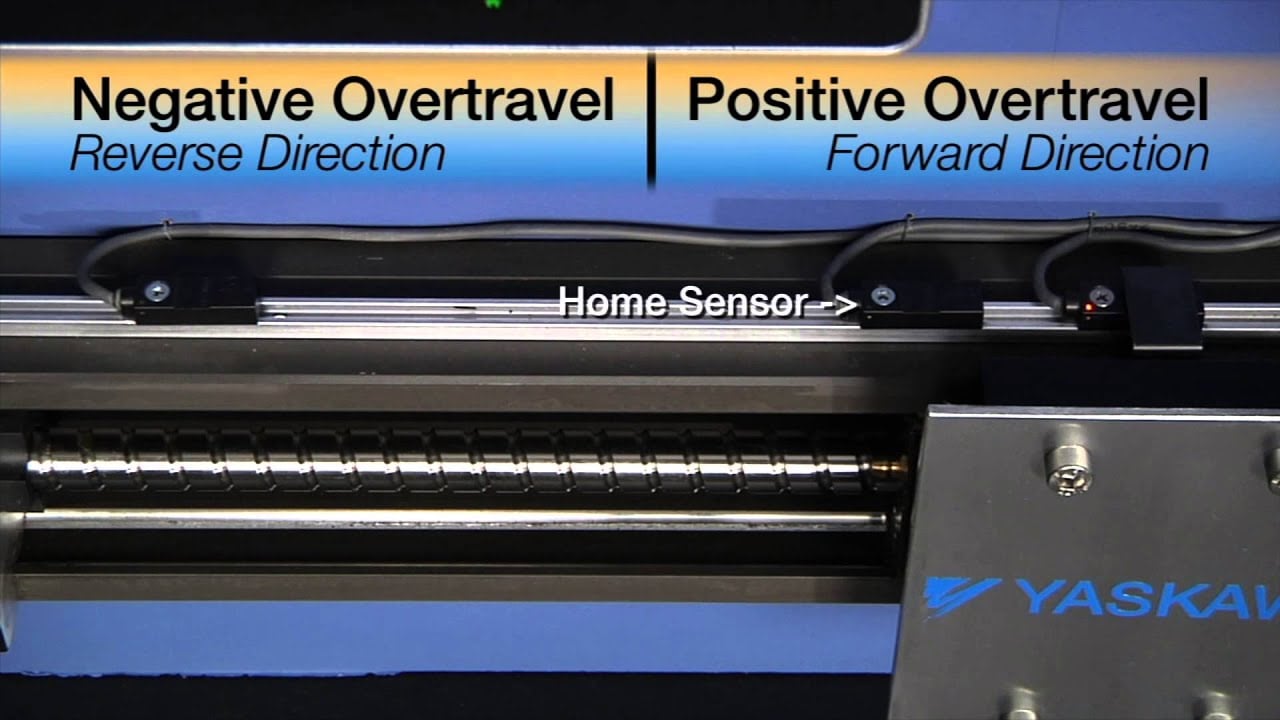
Mira Servo: conceptos básicos – Over-Travel en YouTube.
Muestre y pruebe el recorrido completo del viaje
Instale el interruptor en un soporte rígido que mantenga su posición ante vibraciones y impactos repetidos. Verifique el recorrido del cable, el radio de curvatura, el disipador de tensión, la orientación del conector y la protección contra residuos o líquidos. La clasificación de la entrada corresponde a una configuración exacta del producto y no cubre automáticamente un conector adicional, una entrada de cable abierta o la costura del envoltura. Si el actuador forma parte de una máquina que se limpia, está expuesta al exterior o se utiliza cerca de aceite y polvo, confirme su idoneidad teniendo en cuenta el conjunto completo.
Comprobar la velocidad de la máquina y el sistema de control, si es posible. Con la energía desconectada, mover el mecanismo por el recorrido previsto y comprobar cuándo el objetivo activa el interruptor y cuándo lo desactiva. Luego probar cada entrada eléctrica con el controlador, confirmar el comportamiento de extensión y retracción, verificar la posición de parada bajo carga representativa y asegurarse de que ninguna de las direcciones no pueda continuar en una condición mecánica no segura. Reexaminar el resultado en el rango de tolerancia previsto y después de la torsión final del tornillo de sujeción. Registrar el modelo, la revisión del dibujo, las dimensiones del soporte y las configuraciones del controlador.
Errores comunes en el diseño de los interruptores de límite externos
- Agregar un interruptor externo sin antes confirmar la disposición de limitación final incorporada en el actuador.
- Usando la corriente de excitación del identificador del actuador en lugar de comprobar la sobrecarga y la carga de conmutación.
- Permitir que el objetivo móvil impacte en el alojamiento del interruptor o mantenga su accionador en su posición total de desplazamiento.
- Supón que un interruptor de limitación externo es un dispositivo de parada de emergencia, un dispositivo de sobrecarga o un dispositivo de bloqueo de seguridad.
- Solo se prueba en una dirección y se omite el comportamiento de revertir o restablecer.
- Usar una imagen para adivinar las dimensiones, la numeración de los terminales o la compatibilidad eléctrica.
Referencias de producto y diseño
El Página de la limitadora mini LEMA LZ8 es un ejemplo de familia de productos para revisar las formas de actuadores y la documentación del modelo. No se trata de un kit de actuador lineal completo; antes de seleccionar un modelo, solicite o verifique la ficha técnica exacta, las características y la interfaz. Rango de limitación del interruptor y el Resumen de la selección de interruptores de limitación industriales Para un contexto más amplio, consulte los temas adjuntos. Tipos de actuadores de interruptor de límite, Conectar el interruptor de limitación a una entrada del PLC y Interruptores limitadores mecánicos versus sensores de proximidad.
Preguntas frecuentes
¿Es el interruptor de límite externo igual que el interruptor de límite incorporado del actuador?
No. Un dispositivo incorporado forma parte de un diseño específico de actuador. Un interruptor externo se monta en la máquina y necesita su propio objetivo, soporte, interfaz eléctrica y ajuste de recorrido comprobado.
¿Se puede utilizar el interruptor de límite como tope mecánico?
No se debe asumir que pueda hacerlo. El objetivo móvil debe permanecer dentro del recorrido especificado por el interruptor, y la máquina puede necesitar un parachoques mecánico o un dispositivo de limitación de desplazamiento independiente.
¿Puede un pequeño interruptor limitar la corriente del motor del actuador?
Solo si el rating exacto del modelo y el circuito del actuador lo permiten. Verifique el tipo AC/DC, la corriente de arranque, la categoría de carga y la frecuencia de conmutación. Muchos diseños utilizan un controlador o un dispositivo de conmutación nominal entre el sensor y el motor.
¿Qué debería verificar antes de elegir el interruptor?
Compruebe el esquema del actuador, la dirección de desplazamiento, la geometría objetivo, las posiciones de operación y liberación, el exceso de desplazamiento, la carga eléctrica, la entrada del controlador, la tolerancia de montaje y el entorno.