Um interruptor de limite pode mudar seu estado elétrico quando um objetivo da máquina chega ao atuador, mas a máquina pode continuar a se mover por algum tempo depois disso. É por isso que o “tempo de resposta do interruptor de limite” e a “distância de parada da máquina” não são a mesma medida. A primeira se refere a um interruptor ou a um estágio de sinal; a segunda depende da trajetória completa de controle e da máquina em movimento.
Este guia divide as etapas, mostra como estimar o tempo de viagem associado ao atraso e explica o que deve ser medido antes de utilizar o resultado em um projeto de máquina. Não existe um valor genérico de milésimo de segundo aplicável a todos os interruptores de limite ou máquinas. Utilize os dados exatos do interruptor e uma medição qualificada do sistema instalado. Um interruptor de limite de uso geral não deve ser considerado como um dispositivo de proteção com classificação de segurança, a menos que o dispositivo e a função de segurança completa estejam especificamente projetados e validados para esse fim.
O que significa o tempo de resposta do interruptor de limite?
No uso cotidiano, o tempo de resposta pode se referir ao intervalo entre a ação mecânica e a mudança de estado dos contatos, até que um controlador registre a entrada ou até que a máquina acionada pare. Esses pontos finais descrevem diferentes eventos. Se um fornecedor publicar um tempo de operação ou de liberação, verifique suas condições de teste e o modelo exato. Muitas guias de seleção de interruptores limitadores mecânicos, no entanto, especificam velocidade de operação, frequência de operação, deslocamento e características dos contatos; esses valores não são automaticamente um tempo de resposta completo da máquina.
Para um mecanismo de movimento, defina pelo menos três marcadores de tempo: quando o alvo entra em contato pela primeira vez com o atuador, quando a entrada elétrica muda de estado e quando o movimento perigoso realmente pára. O intervalo entre os dois primeiros é uma questão de comutação e entrada. O intervalo entre o primeiro e o último é uma questão de sistema e máquina. Mantenha as definições consistentes ao comparar as medidas.
O guia técnico do interruptor de limite da Omron recomenda verificar a velocidade de operação e a frequência de comutação, observa que velocidades extremamente altas podem danificar o interruptor devido a choques e explica que o perfil e o deslocamento do atuador após a operação afetam a precisão e a durabilidade. Esses são importantes limites mecânicos de operação, mas não fornecem um valor universal para o tempo de parada da máquina.
A cadeia completa de atraso determina a trajetória após a ativação
Uma cadeia típica de controle de posição pode incluir o movimento do atuador ao longo de sua trajetória de operação, a transição de contato, a filtragem de entrada, a atualização de dados remotos/entrada/saída, a tarefa ou verificação do controlador, lógica, módulo de saída, relé ou contatores, resposta do motor, acúmulo de frenagem e desaceleração mecânica. A configuração real varia. Um circuito de relé direto tem um caminho diferente do de um controlador conectado à rede e de um motor de frequência variável.
| Escenário | O que identificar | Como isso pode afetar o resultado |
|---|---|---|
| Alvo e atuador | Aproximação alvo, posição de operação, excesso de deslocamento, rebote, flexibilidade da montagem | O alvo pode deslocar-se antes de um sinal de entrada estável estar disponível; impactos excessivos podem danificar ou fazer com que o interruptor funcione de forma incorreta. |
| Alterar os contatos | Modelo exato, comportamento de atuação/liberação, formulário de contato e frequência de comutação nominal | A transição de contato e a estabilização mecânica dependem do modelo e da aplicação. |
| Ingresso e lógica | Filtr de entrada, atualização de I/O remota, período de verificação/tarefa, rede e caminho lógico | O controlador não pode agir no momento em que o contato físico muda. |
| Saída e drive | Atualização de saída, atraso do relé/contator, modo de parada do motor, temporização da freia | Uma ordem de parada não é o mesmo evento que a retirada do torque ou a entrada em vigor da força de frenagem. |
| Mecânica de máquinas | Velocidade, carga, inércia, atrito, condição do freio, desalinhamento e direção do movimento | A máquina pode desacelerar ou manter a velocidade diferente à medida que as condições de operação mudam. |
Uma estimativa de primeiro ordenamento útil para a distância percorrida durante um atraso de sinal conhecido é datraso = v × t, onde v é a velocidade da máquina durante esse intervalo e t é o intervalo medido na medida das unidades de tempo de correspondência. Se um modelo simplificado de desaceleração constante for apropriado, a distância de frenagem idealizada é dfreio = v² / (2a), onde a é a magnitude da desaceleração. Estas equações explicam por que o atraso e a velocidade são importantes; elas não substituem a medição do tempo de parada de uma máquina, a avaliação de riscos ou o cálculo da distância de segurança.
Por que uma máquina pode ultrapassar sua posição limite
O sensor pode ser apenas um contribuinte. Um filtro de entrada longo, uma tarefa lenta do controlador, um ciclo da rede de I/O ou um relé de saída podem adicionar atraso após a mudança de contato. Um motor pode ficar parado após a energia ser desligada, enquanto uma freia pode precisar de tempo para se acionar. Um mecanismo pesado ou com carga gravitacional pode se comportar de forma diferente em comparação com um ensaio em bancada descarregado. O efeito de retorno, suportes flexíveis, geometria do alvo e deslocamento excessivo do atuador podem adicionar deslocamento mecânico antes ou após a transição de entrada.
A regulagem do interruptor também é importante. Uma alavanca que é acionada abruptamente pode rebater ou receber mais força do que o previsto. Montar o atuador próximo ao ponto de operação ou acima do limite de deslocamento pode causar comportamento instável ou danos. A orientação da Omron recomenda verificar a velocidade e a frequência de comutação e manter o deslocamento do atuador dentro da faixa permitida pelo modelo. Escolha um atuador e um perfil de movimento específicos, depois verifique a geometria instalada dentro das tolerâncias.
O contato com o objeto e o filtragem de entradas devem ser considerados em conjunto. O filtragem pode rejeitar transições curtas, mas aumentar o filtro para ocultar ruídos também atrasa o reconhecimento de uma transição real. Não “corriga” sinais inconsistentes aumentando arbitrariamente o filtragem; verifique a alinhamento, vibração, condição do contato, fiação, aterramento e o design de entrada do controlador.
Como medir o tempo de parada instalado
- Defina o evento e o ponto final. Indique se a medição começa no contato alvo, na transição do contato de comutação ou na entrada do controlador, e se “parada” significa velocidade zero, freio acionado ou movimento dentro de uma tolerância especificada.
- Use o equipamento de medição correto. Para máquinas em que o tempo de parada afeta a segurança, use um método adequado de medição do tempo de parada e siga os procedimentos do fabricante da máquina e do dispositivo de segurança. A OSHA descreve a medição do tempo de parada no elemento de controle final da máquina para determinar a distância de segurança para aplicações de prensa cobertas.
- Teste a configuração real. Inclua o interruptor selecionado, os cabos, os filtros, os I/O, o programa, o dispositivo de saída, o motor, o freio, a carga e a transmissão mecânica. Uma análise em bancada do interruptor isoladamente não pode representar essa cadeia.
- Verifique as condições operacionais relevantes. Medir as condições mais graves permitidas pela máquina, como velocidade, carga, direção, temperatura e condição do freio apropriados. Seguir as normas de segurança do local e manter as pessoas fora das áreas perigosas.
- Repita e grave. Registre o modelo, o software e as configurações do drive, o estado do equipamento, o método de teste, o tempo e a distância observados, bem como a variação entre os ensaios. Realize novas medições após alterações que possam afetar o trajeto do corte.
Não deve-se deliberadamente derrotar um guarda ou colocar alguém em uma zona perigosa para obter uma medição. A verificação do tempo de parada é uma tarefa de engenharia e segurança; a pessoa competente deve planejar e executá-la com o equipamento e os controles adequados.
Não transforme o tempo de atuação do interruptor de limite em um atalho para a distância de segurança
As diretrizes da OSHA sobre proteção contra máquinas explicam que o tempo total de resposta para o cálculo da distância de segurança pode incluir o tempo de parada da máquina, a resposta do sistema de controle, o dispositivo de detecção de presença e sua interface, além do tempo de funcionamento do monitor de freio aplicável. A fórmula específica apresentada na página da OSHA aplica-se a prensas de potência mecânica e contextos de proteção relacionados; não deve ser copiada como uma fórmula universal para todos os interruptores de limite ou máquinas.
Um interruptor de posição padrão pode fazer parte do controle normal da máquina, mas não é automaticamente uma função de proteção de pessoal. Quando as pessoas podem alcançar um perigo, selecione medidas de proteção e controles de segurança de acordo com a avaliação de risco aplicável, as normas, a arquitetura validada e os dados de parada específicos da máquina. A classificação de contato, o código IP ou a ação mecânica rápida de um interruptor de posição não comprovam que o sistema completo seja adequado como parada de emergência ou interlock protetor.
Para mais informações, consulte Orientação da OSHA sobre distância segura e tempo de parada, da Omron Guia técnico para comutadores de limite, e do Pilz Webinar sobre medição do tempo de parada. Estas referências explicam considerações de nível de sistema; os requisitos aplicáveis dependem da máquina e da jurisdição.
Selecionar e montar o interruptor para o movimento
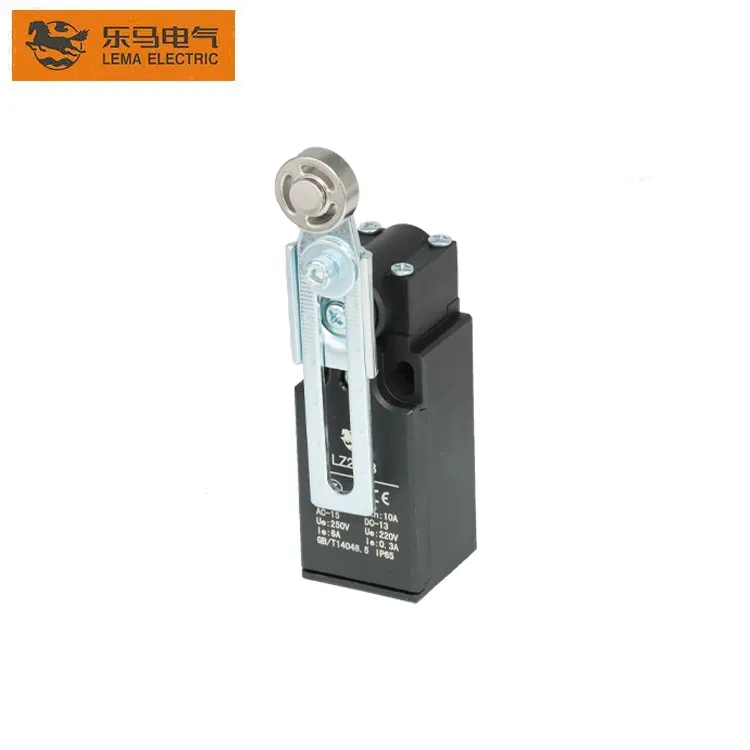
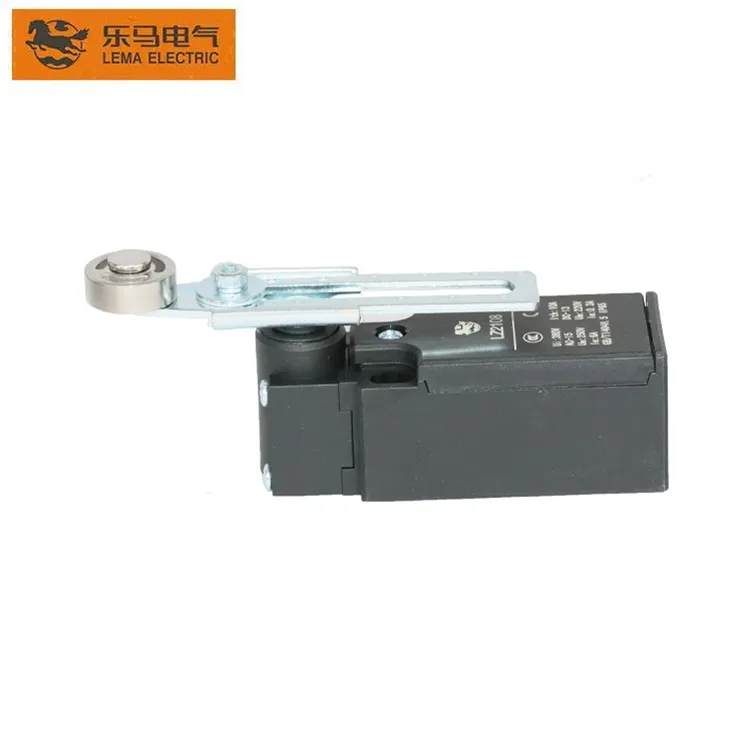
Escolha o tipo de atuador para a trajetória pretendida: um pistão, um pistão de rolamento, uma alavanca ou uma alavanca de rolamento reagem de forma diferente sob carga lateral e direção de aproximação. Verifique a posição de operação, deslocamento prévio, deslocamento excessivo, posição de liberação, deslocamento diferencial, velocidade de operação e frequência máxima de comutação do atuador. Evite usar o atuador como parada final mecânica, a menos que o fabricante autorize explicitamente essa utilização.
Coloque o comutador de modo que o alvo o utilize de forma consistente e deixe o espaço de deslocamento necessário. Utilize uma manivela ou um dog smooth, montagem rígida, fixadores adequados e ajuste acessível. Verifique se o alvo móvel não atinge a extremidade da alavanca ou força o atuador além do seu intervalo permitido. Um diâmetro diferente da rolha, comprimento da alavanca, orientação de montagem ou rigidez do suporte podem alterar o ponto de atuação observado e o padrão de desgaste.
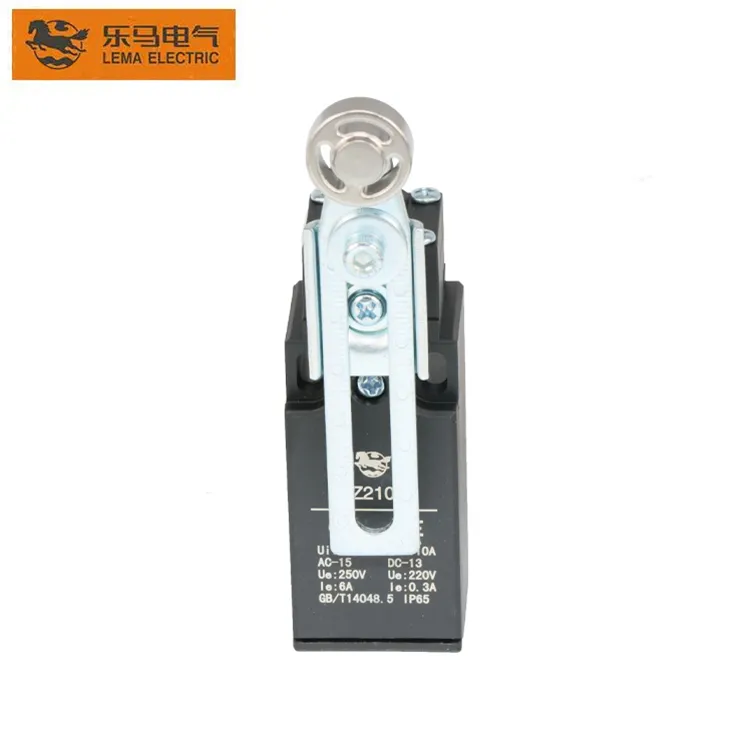
O Página do produto LEMA LZ2108 é o referencial específico para o interruptor de braço-rolamento apresentado aqui; utilize a documentação publicada dele em vez de estimar as dimensões a partir de uma foto. categoria do interruptor de limite e compare este tópico com os guias para posição de montagem e repetibilidade, Interruptores de limite vs sensores de proximidade e exceto-de-travagem do limitador de elevação.
Perguntas frequentes
Como rápido responde um interruptor de limite?
Não existe um valor único para todos os comutadores de limite. Utilize um tempo de operação/liberação publicado apenas quando for especificado para o modelo e as condições exatos. Para o movimento da máquina, meda a cadeia completa de entrada a parada.
O tempo de resposta do interruptor de limite é o mesmo que o tempo de parada?
Não. A resposta do interruptor diz respeito a uma transição de interruptor ou sinal. O tempo de parada inclui o caminho de controle e a desaceleração da máquina até que a condição de parada definida seja alcançada.
Como calculo a distância percorrida após a alteração de estado do interruptor de limite?
Para uma estimativa simples do atraso, multiplique a velocidade pela duração do atraso medida. A frenagem adiciona mais distância. Utilize uma medida específica para a máquina a fim de garantir a segurança e a durabilidade; uma equação simplificada não constitui um cálculo de segurança válido.
É possível usar um interruptor de limite padrão como um interruptor de parada de emergência?
Não por pressuposição. Utilize uma função de segurança adequada e um sistema validado selecionado com base na avaliação de riscos da máquina e nos requisitos aplicáveis.
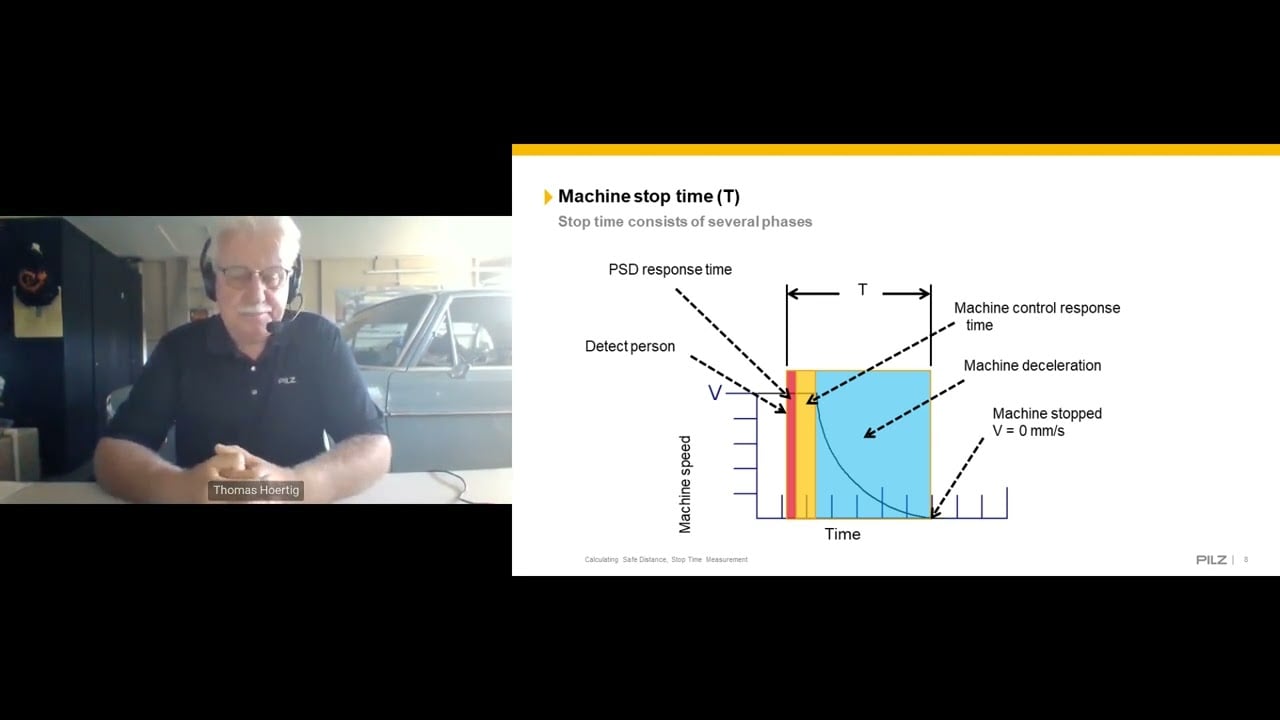
Vídeo: tempo de parada da máquina de medição
Este webinar de treinamento da Pilz explica os conceitos de medição do tempo de parada e distância de segurança. Trata-se de material educacional geral e não substitui a validação específica do equipamento ou o padrão aplicável.
Referências externas: Medição da distância segura para proteção de máquinas e tempo de parada pela OSHA; Guia Técnico da Omron para Interruptores Limitateis; Webinar de medição do tempo de parada da Pilz.