
Interruttore di limite meccanico vs sensore di prossimità è una scelta tra rilevare una posizione tramite contatto fisico e rilevare un bersaglio senza toccarlo. Un interruttore di limite meccanico cambia i suoi contatti elettrici quando una parte della macchina muove il suo attuatore. Un sensore di prossimità rileva un bersaglio all’interno del suo campo di rilevamento e fornisce un’uscita elettronica. Nessuno dei due è universalmente più preciso, robusto o sicuro. La scelta corretta dipende dal materiale del bersaglio, dal percorso e dall’allineamento, dalla frequenza di commutazione, dall’ambiente, dall’ingresso del sistema di controllo, dall’accesso alla manutenzione e dalle conseguenze di un segnale mancante o falso. Questa guida confronta queste decisioni per i progettisti di apparecchiature e gli acquirenti OEM senza presumere che una foto del prodotto dimostri una classificazione applicativa.
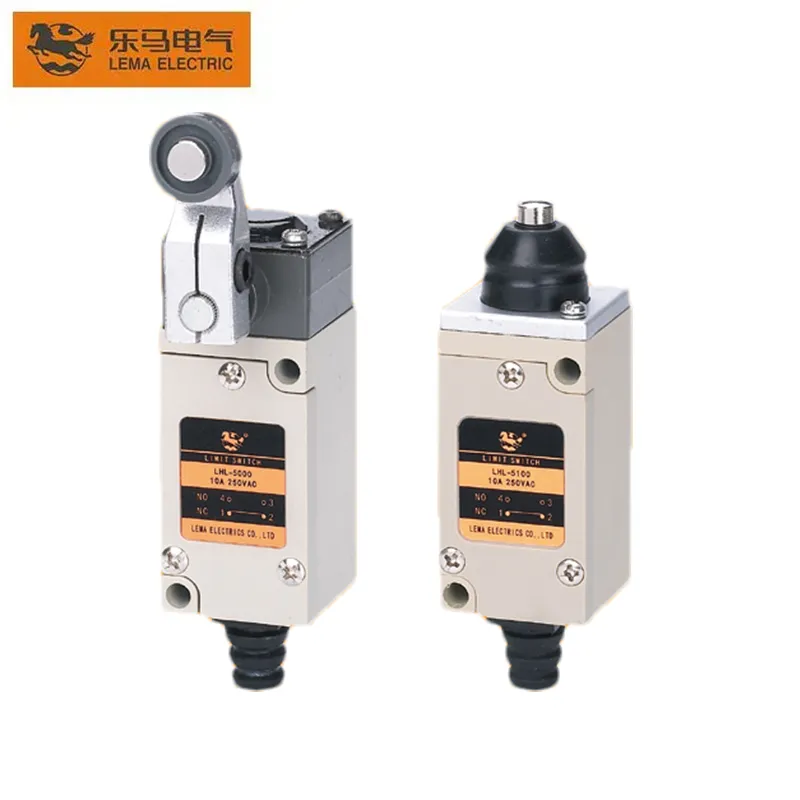
Cosa rileva effettivamente ogni dispositivo
Un interruttore di limite meccanico segnala che il suo attuatore si è mosso abbastanza da trasferire i suoi contatti. La cam della macchina, la porta, il carrello o altra parte in movimento devono entrare in contatto con la leva, il rullo o il pistone. L’interruttore non misura direttamente la posizione assoluta dell’intera macchina; segnala uno stato definito nel punto di montaggio dell’interruttore. Le sue posizioni di funzionamento e di rilascio, il pre-viaggio, il sovraviaggio e la direzione di avvicinamento sono tutti importanti. Una cam può toccare l’attuatore ma non muoverlo abbastanza da cambiare stato.
“Sensore di prossimità” copre diverse tecnologie, non una parte intercambiabile. Un sensore induttivo risponde a un bersaglio metallico adatto attraverso un campo elettromagnetico; un dispositivo capacitivo, magnetico o fotoelettrico utilizza un principio fisico diverso e ha limitazioni diverse per il bersaglio e l’ambiente. Il documentazione robotica del Worcester Polytechnic Institute distingue gli interruttori di prossimità meccanici e induttivi, mentre un laboratorio PLC del Gulf Coast State College spiega che i sensori induttivi e capacitivi rispondono a proprietà diverse del bersaglio. Pertanto, prima definisci quale bersaglio è presente e quale cambiamento deve essere rilevato, poi confronta i modelli effettivi.
Entrambi i dispositivi possono servire come ingressi di posizione discreti per un PLC. Non sono automaticamente intercambiabili elettricamente: un interruttore di limite a contatto secco, un sensore elettronico a due fili e un sensore a tre fili a alimentazione o a alimentazione di origine possono richiedere cablaggi e logiche differenti. Mantieni separate le questioni meccaniche ed elettriche nella revisione del progetto.
Interruttore di limite meccanico vs sensore di prossimità: confronto pratico
| Punto decisionale | Interruttore di limite meccanico | Sensore di prossimità | Cosa verificare sul modello esatto |
|---|---|---|---|
| Interazione con il bersaglio | L’attuatore deve essere mosso fisicamente. | Il bersaglio entra in un campo di rilevamento senza contatto richiesto. | Materiale del bersaglio, percorso di avvicinamento, spazio disponibile e tolleranza complessiva. |
| Output | Di solito un accordo di contatto specificato come NO/NC. | L'uscita elettronica varia in base alla tecnologia e al tipo di cablaggio. | Stati di riposo/attivazione, polarità, perdita o tensione residua, compatibilità con ingressi PLC. |
| Usura meccanica | Ciclo dell'attuatore e del meccanismo di contatto; la camma o il rullo possono usurarsi. | Non è richiesto un contatto tra target e sensore, ma rimangono possibili guasti elettronici e danni ambientali. | Ciclo di lavoro, protezione delle parti mobili, durata del cavo e del connettore. |
| Montaggio | Deve ricevere un percorso sufficiente e un sovraccarico controllato senza essere usato come fermo meccanico. | Deve mantenere un intervallo affidabile tra target e superficie su tutte le tolleranze della macchina. | Rigidità di montaggio, allineamento, vibrazione, dimensione del target e accesso alla regolazione. |
| Ambiente | Guarnizioni, involucro, apertura dell'attuatore e terminali regolano i limiti di esposizione. | Faccia di rilevamento, contaminazione del target, metallo vicino, cavo ed elettronica regolano i limiti. | Classificazione IP esatta, temperatura, fluidi, polvere, lavaggi intensivi e istruzioni di installazione. |
| Risposta in caso di guasto | Lo stato del contatto e il guasto dell'attuatore devono essere valutati nel circuito. | Il guasto di uscita e alimentazione deve essere valutato nel circuito. | Rilevamento di guasti, stato sicuro, diagnostica e prestazioni di sicurezza della macchina richieste. |
Questa tabella è qualitativa per progettazione. Non esiste una distanza di rilevamento universale, ripetibilità, tempo di risposta o durata di servizio affidabili per entrambe le categorie. Tali valori dipendono dal componente scelto, dal target, dal carico, dall'installazione e dal metodo di test. Utilizzare il disegno del produttore e i dati applicativi per il modello esatto piuttosto che trasferire un valore da una famiglia di prodotti diversa.
Quando l'attivazione del contatto è la soluzione migliore
Un interruttore meccanico può essere attraente quando è necessario un punto di attivazione robusto e visibilmente definito e la parte mobile può fornire in sicurezza la forza e il percorso richiesti. Può essere adatto anche quando una macchina esistente è costruita attorno a un ingresso a contatto secco o quando l'accordo di contatto offre un modo semplice per rappresentare uno stato normale e uno attivato. “Semplice” non significa “senza installazione”: il profilo della camma, la rigidità del supporto, la direzione di approccio e il margine di rilascio determinano ancora se il segnale è ripetibile.
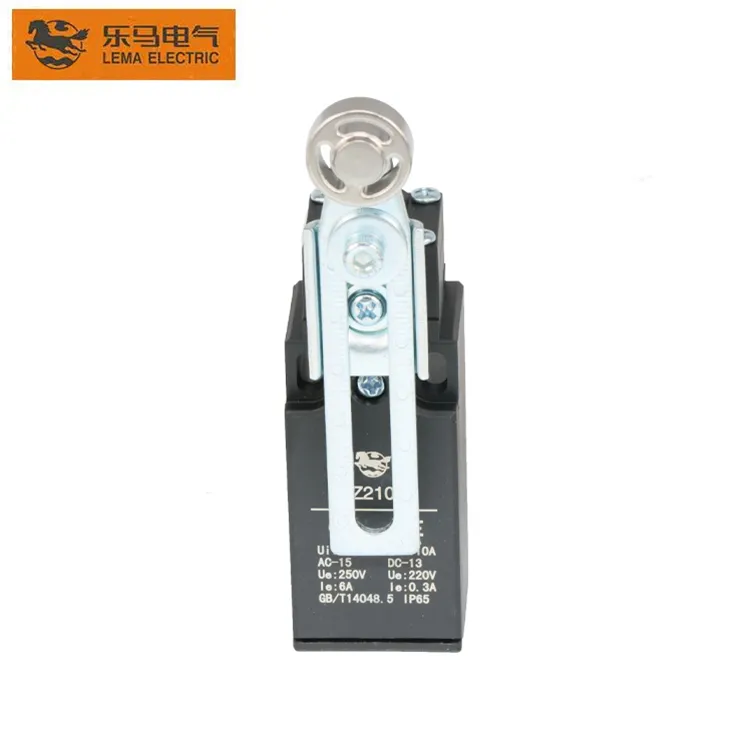
Una leva a rullo è spesso utile quando un camma in movimento passa attraverso l'attuatore piuttosto che colpirlo direttamente con un pistone. Un pistone può adattarsi a un approccio controllato, quasi assiale. La scelta non è solo una preferenza estetica. Verifica dove la camma tocca per prima volta, il percorso massimo alla fine del movimento, il punto di rilascio del percorso inverso e cosa succede se la macchina supera la corsa. L'interruttore non dovrebbe essere il fermo meccanico. Per le costruzioni meccaniche disponibili, consulta le soluzioni di LEMA. Pagina prodotto interruttore di limite serie HL e richiedi il disegno per il modello esatto selezionato.
Il contatto fisico può anche essere un vantaggio quando il materiale target è incerto o quando il progettista desidera che il sensore risponda a uno spostamento meccanico reale piuttosto che alla presenza di un materiale particolare vicino a una faccia. Tuttavia, il contatto aggiunge un'interfaccia di usura. Valuta la reale frequenza di commutazione, la velocità di impatto, il carico laterale, la lubrificazione o i detriti, e quanto facilmente l'attuatore può essere ispezionato o sostituito. Non dedurre un intervallo di servizio solo dal nome della famiglia.
Quando la rilevazione senza contatto è la soluzione migliore
Un sensore di prossimità vale la pena considerarlo quando un impatto fisico ripetuto creerebbe usura, quando la parte mobile non può fornire una forza di attuazione controllata, o quando una faccia di rilevamento protetta può essere montata a una distanza costante da un bersaglio adatto. Può essere anche utile quando una camma mobile non può contattare praticamente un interruttore. Queste sono opportunità di progettazione, non una promessa che un sensore sia immune da sporco, vibrazioni o falsi trigger.
Per un sensore induttivo, il bersaglio deve essere compatibile con il principio del sensore e la distanza di rilevamento dichiarata deve essere interpretata secondo le condizioni di target e montaggio del produttore. Un pubblicazione tecnica NIST descrive la base elettromagnetica delle sonde di prossimità a correnti parassite. Il principio generale aiuta a spiegare perché il materiale e la distanza del bersaglio sono importanti, ma non fornisce una valutazione per un sensore industriale specifico. Se il bersaglio è in plastica, vetro, liquido o un assemblaggio misto, la selezione di un modello induttivo solo dall’aspetto potrebbe fallire; confronta le tecnologie di rilevamento appropriate e testa campioni reali.
Il rilevamento senza contatto non elimina le tolleranze di installazione. Un supporto deformato, vibrazioni della macchina, espansione termica, deviazione del bersaglio, metallo vicino o contaminazione possono spostare il punto di rilevamento apparente. Controlla il gap massimo in entrambe le direzioni della macchina e alle estremità di temperatura. Mantieni un margine sufficiente tra il gap nominale e il limite di funzionamento garantito dal sensore. Valuta l’output durante l’avvio, la perdita di alimentazione, il cavo scollegato e l’assenza del bersaglio. L’ingresso PLC non dovrebbe trattare tutti questi stati come equivalenti senza una risposta di fault motivata.
Integrazione elettrica e verifiche degli ingressi PLC
Per un finecorsa meccanico, documentare la configurazione dei contatti, gli identificativi dei morsetti, la tensione e la corrente all'ingresso del PLC, la lunghezza del cavo, la configurazione del comune e se la logica della macchina prevede che il contatto sia chiuso o aperto nello stato normale. Se l'interruttore controlla direttamente un carico, la sua portata deve essere adeguata al tipo di carico e al ciclo di funzionamento, non soltanto alla corrente nominale. Una verifica della continuità in assenza di alimentazione può confermare il funzionamento di base dei contatti, ma non convalida l'isolamento, la durata né l'intera funzione di sicurezza.
Per un sensore di prossimità, documentare l'intervallo della tensione di alimentazione, il collegamento a due o tre fili, il tipo di uscita PNP (sorgente) o NPN (assorbimento), la funzione normalmente aperta o normalmente chiusa, la corrente di dispersione nello stato OFF, la caduta di tensione nello stato ON, il comportamento in caso di cortocircuito e la soglia dell'ingresso PLC. Un sensore a due fili può richiedere una corrente di carico per funzionare e può comportarsi diversamente da un contatto pulito quando è collegato a un ingresso ad alta impedenza. Un sensore a tre fili richiede il corretto collegamento del comune di alimentazione e la giusta polarità dell'uscita. Consultare la documentazione specifica del sensore; non copiare uno schema generico dei codici colore.
Il segnale può essere influenzato dal rimbalzo dei contatti, dalle vibrazioni del bersaglio, dal tempo di risposta del sensore, dai tempi di scansione del PLC e dai filtri software. Il filtraggio può sopprimere un impulso breve, ma può anche ritardare un arresto legittimo o mascherare un'installazione difettosa. Registrare la larghezza minima dell'impulso richiesta e il ritardo massimo di rilevamento consentito, quindi testare la macchina alla sua velocità effettiva. Per ulteriori informazioni sul lato degli ingressi meccanici, consultare la guida di LEMA relativa ai guida al cablaggio dei finecorsa verso il PLC.
La sicurezza è una decisione di sistema distinta
Né un interruttore a contatto né un sensore di prossimità diventano dispositivi di sicurezza soltanto perché rilevano la posizione di un riparo o un fine corsa. Una funzione di protezione richiede una valutazione dei rischi, un dispositivo e un'architettura adeguati, una copertura diagnostica ove richiesta, una logica di risposta ai guasti, prestazioni di arresto convalidate e un'installazione appropriata. Un normale sensore di processo non deve essere sostituito tacitamente a un interblocco con classificazione di sicurezza. Analogamente, passare da un contatto NO a uno NC non rende di per sé un sistema di controllo a prova di guasto.
Per un riparo macchina, occorre chiedersi se il dispositivo rileva la posizione del riparo, il movimento pericoloso o la presenza di una persona. Si tratta di funzioni di sicurezza distinte, con requisiti differenti. Quando è previsto un arresto di protezione, un ingegnere qualificato in materia di sicurezza delle macchine deve convalidare l'intera funzione. La scheda tecnica dell'interruttore o del sensore costituisce soltanto uno degli elementi di questa valutazione. Le guide più generali di LEMA sulle guida alle applicazioni dei finecorsa e guida alla selezione degli attuatori forniscono informazioni sul contesto meccanico correlato, ma nessuna delle due sostituisce la valutazione dei rischi della macchina finita.
Un flusso di lavoro di selezione basato su campioni
- Definire l'evento da rilevare. Descrivere la posizione o la condizione esatta del bersaglio, lo stato normale, lo stato di azionamento, lo stato di ritorno e il ritardo massimo accettabile.
- Misurare la geometria effettiva. Registrare le posizioni minima e massima del bersaglio, la direzione di avvicinamento, il movimento della staffa, le dimensioni della camma o del bersaglio e le variazioni di tolleranza previste.
- Valutare preliminarmente le tecnologie. Escludere i sistemi a contatto che non consentono una corsa sicura e quelli senza contatto che non sono in grado di rilevare in modo affidabile il materiale o la distanza del bersaglio.
- Verificare l'interfaccia elettrica. Collegare il contatto di corrispondenza o l'uscita elettronica al controller, inclusi alimentazione, comune, perdita, polarità e interpretazione dei guasti.
- Prototipo con parti a scopo di produzione. Montare l'esatto candidato, cavo, staffa, obiettivo e disposizione della guardia in condizioni rappresentative.
- Testare i bordi, non solo il funzionamento nominale. Esercitare il viaggio o la distanza in condizioni peggiori, il movimento più veloce e più lento, vibrazione, contaminazione, temperatura, movimento inverso e casi di perdita di segnale.
- Rilasciare una configurazione controllata. Registrare il modello, la revisione del disegno, le dimensioni di montaggio, cablaggio, metodo di regolazione, limiti di accettazione e politica di sostituzione.
Questo flusso di lavoro previene un errore comune di approvvigionamento: sostituire un dispositivo funzionante con uno visivamente simile che modifica il punto di funzionamento, il tipo di uscita, la geometria di montaggio o il comportamento in caso di guasto. Una sostituzione è equivalente solo quando vengono preservati la forma, la compatibilità, la funzione, le classificazioni, la costruzione ambientale e le ipotesi di convalida rilevanti. Se un fornitore non può fornire il disegno esatto o le prove, trattare la proposta come un nuovo componente che richiede revisione.
Errori comuni di confronto
“Non-contact dura per sempre” è falso: elettronica, cavi, guarnizioni e montaggio possono fallire anche senza un attuatore in movimento. “Meccanico è sempre più lento” è troppo generico: la risposta dipende dall'interruttore e dal sensore esatti, dal movimento dell'obiettivo, dal circuito di uscita e dal timing del controller. “Qualsiasi metallo attiva un sensore induttivo alla stessa distanza” ignora le proprietà dell'obiettivo e le condizioni di test. “Un segnale acustico di continuità dimostra che l'interruttore è buono” ignora i contatti intermittenti e il comportamento sotto carico. Infine, “entrambi sono solo ingressi PLC” ignora le differenze elettriche tra contatti secchi e uscite elettroniche.
Un confronto migliore è una matrice di applicazione breve con i modelli candidati esatti e le stesse condizioni di test. Includere posizione di rilevamento, ripetibilità durante il movimento della macchina, conteggio di segnali mancati e falsi, corrente all'ingresso, esposizione ambientale, accesso per la manutenzione e costo di un guasto. Il prezzo di acquisto più basso non è necessariamente il costo totale della macchina se richiede riallineamenti frequenti o causa arresti imprevisti.
Spiegazione video
The following RealPars explanation of mechanical limit-switch operation illustra come un attuatore cambia uno stato di contatto. Non stabilisce l'idoneità di un interruttore LEMA specifico o di un sensore di prossimità specifico.
Domande frequenti
Un sensore di prossimità può sostituire direttamente un finecorsa meccanico?
Non automaticamente. Verificare il materiale di destinazione e il gioco, il tipo di montaggio, il tipo di uscita, l'alimentazione, la compatibilità con gli ingressi del PLC, gli stati normali e di guasto e qualsiasi funzione di sicurezza. Convalidare nuovamente la macchina dopo aver modificato le tecnologie.
Un interruttore di limite meccanico è più affidabile in ambienti sporchi?
Dipende dall'esatta custodia e esposizione. La polvere può influenzare un attuatore o una guarnizione; contaminazione e accumulo di sporco possono influenzare anche le prestazioni del sensore. Confronta le costruzioni nominali e verifica le condizioni effettive.
Qual è meglio per il movimento ad alto ciclo?
La rilevazione senza contatto può eliminare l'usura dell'attuatore meccanico, ma il suo output elettronico, la distanza di rilevamento, il cavo e l'ambiente richiedono comunque una validazione. Selezionare dai dati di vita reale e di prestazione per i candidati, non da una dichiarazione a livello di categoria.
Può essere utilizzato uno dei dispositivi per un arresto di sicurezza della macchina?
Solo come parte di una funzione di sicurezza adeguatamente progettata e convalidata. Il tipo di dispositivo richiesto, l'architettura, la diagnostica e le prestazioni di arresto seguono la valutazione del rischio della macchina e le norme applicabili.
Conclusione
Scegli un interruttore di limite meccanico quando l'attuazione fisica controllata e un'uscita di contatto compatibile si adattano meglio alla macchina. Scegli un sensore di prossimità quando un obiettivo e una distanza non di contatto verificati lo rendono la soluzione ingegneristica migliore. Quindi convalidare il pezzo esatto nell'assemblaggio reale, inclusa l'interfaccia elettrica e la risposta in caso di guasto. LEMA può discutere le opzioni di interruttori di limite meccanici, ma il confronto dell'articolo non implica che LEMA fornisca o abbia testato il sensore di prossimità utilizzato nel tuo progetto.