Um interruptor de limite para um atuador linear pode significar um dispositivo interno de fim de deslocamento incorporado no atuador, um interruptor mecânico externo colocado ao longo de sua trajetória de movimento ou uma entrada de sinal no controlador do atuador. Esses não são elementos intercambiáveis. Comece pelo diagrama de fiação e os limites de operação do atuador, e depois decida quais eventos devem impedir a extensão ou retracção e como o controlador deverá reagir. Um interruptor de limite é um sensor e um elemento de circuito; não deve ser considerado como um ponto de parada mecânico rígido ou como uma função de segurança completa.
Primeiro, decida se o atuador já possui limites de movimento.
Leia a documentação do modelo do atuador exato antes de adicionar um interruptor. Alguns atuadores lineares possuem interruptores finais integrados, limites internos ajustáveis, feedback do encoder ou um controlador que interrompe o movimento em posições configuradas. Outros fornecem apenas os cabos de alimentação do motor e exigem que o projetista do equipamento forneça o controle externo. O nome do produto ou a distância entre os eixos não indicam apenas qual disposição existe.
Descreva a cadeia de comando do atuador até o controlador da máquina. Identifique qual dispositivo detecta o ponto final, quais mudanças de sinal ocorrem, quais circuitos interrompem ou impedem o movimento e como o atuador é capaz de se mover na direção oposta após atingir um limite. Um interruptor interno pode abrir uma direção de motor enquanto permite movimento reversível, ou pode enviar informações ao controlador. Um interruptor externo pode, em vez disso, enviar uma entrada de baixa corrente a um relé, PLC ou controlador de motor. Confirme o diagrama real em vez de aplicar um padrão de ligação genérico.
| Limite a aproximação | O que faz | O que verificar |
|---|---|---|
| Interruptor de extremidade do atuador integrado | As mudanças de estado ocorrem em um ponto definido pelo fabricante dentro do atuador. | Se interrompe a corrente motriz ou sinaliza ao controlador, e se a marcha reversa permanece disponível |
| Interruptor de limite mecânico externo | Sente um alvo ou braquete em movimento em uma posição selecionada | Geometria do atuador, classificação de comutação, rigidez de montagem, lógica de contato e deslocamento máximo permitido |
| Limite de posição do controlador | Utiliza uma configuração de codificador, sensor de feedback ou controlador para interromper o movimento comandado | Tipo de feedback, configuração, resposta a falhas, travagem/freio e qualquer proteção independente contra sobretravamento |
Defina o evento que o switch precisa detectar
Escreva o evento necessário em termos de máquina: totalmente retraído, totalmente estendido, posição de serviço, a porca atingiu seu ponto de ajuste ou a montagem em movimento entrou em uma zona restrita. Se a saída requerida for uma posição repetível e não um simples sinal final, certifique-se de que o interruptor mecânico seja o sensor correto. Um sensor de proximidade, um encoder ou uma entrada de feedback do atuador podem ser mais adequados para a tarefa quando não houver um alvo físico adequado, quando o desgaste do contato for inaceitável ou quando o controlador necessite de informações contínuas sobre a posição.
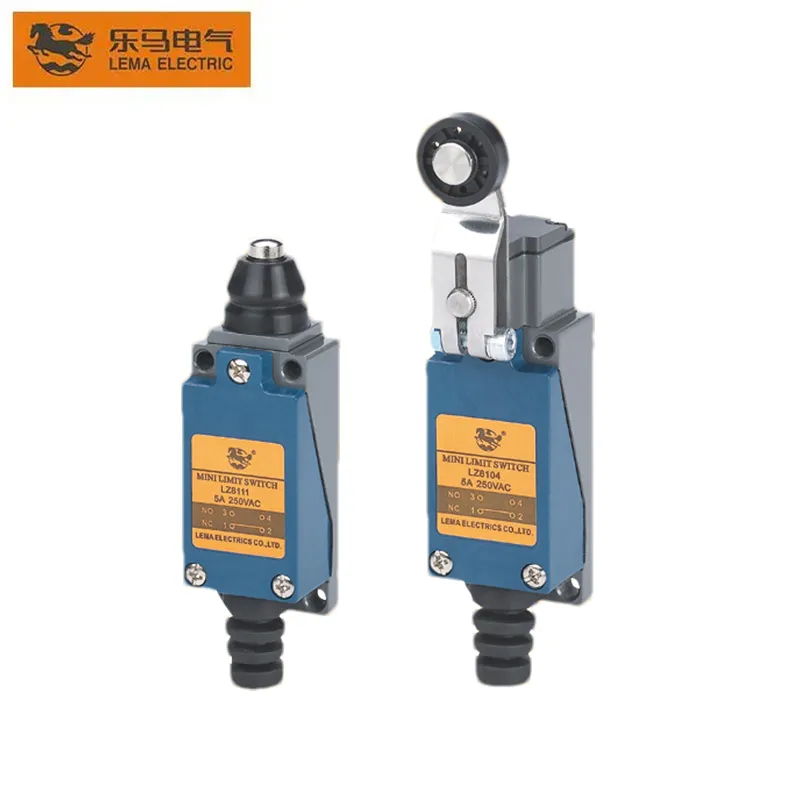
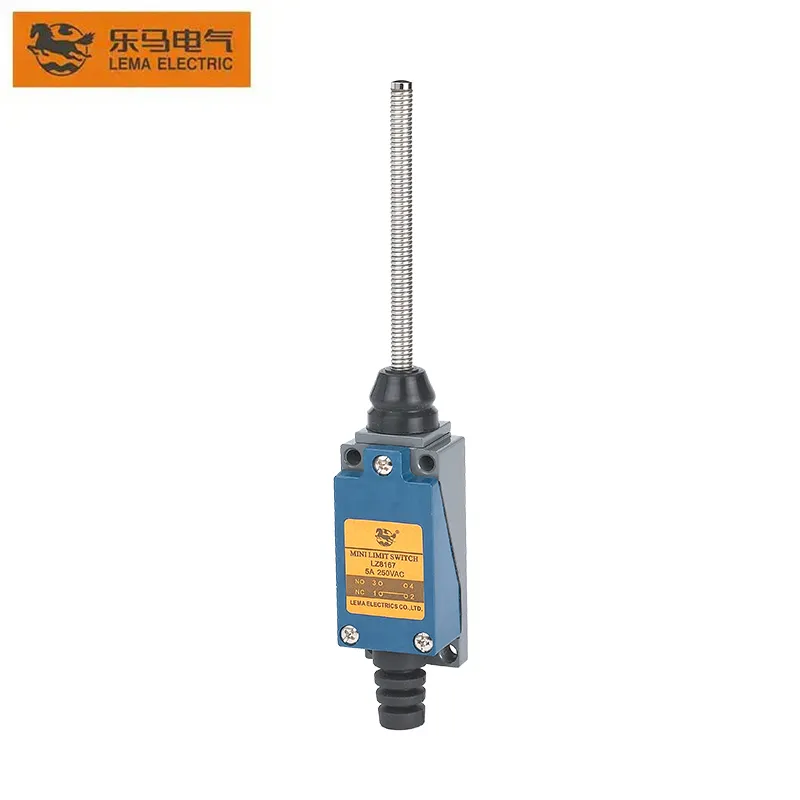
Em um interruptor mecânico, verifique se o alvo móvel atinge o atuador na direção pretendida. Uma visão do produto da série LZ8 mostra diferentes formas da cabeça do atuador; a LEMA separada referência de tipo atuador ilustra configurações adicionais de rolo, pistão e haste. Escolha entre a trajetória real e a geometria do alvo, não a partir de uma fotografia com aparência familiar. Não assuma que a alavanca de rolo, a haste de mola e o pistão compartilham o mesmo ponto de operação ou força permitida.

Defina o ponto de operação sem usar o interruptor como ponto de parada
Defina a posição normal de parada e a margem disponível além dela. O atuador, o acionamento, o suporte e a máquina possuem tolerâncias. Adicione o movimento real após o controlador receber um sinal de parada, incluindo o deslocamento do motor, a inércia da carga, a deflexão elástica e o atraso de controle. Se uma posição for crítica para a segurança, determine o comportamento de parada necessário a partir da avaliação de risco ao nível da máquina; não tire conclusões apenas com base no tempo de resposta do interruptor.
Guia técnico da OMRON Define posição livre, posição de operação, posição de liberação, deslocamento total e deslocamento excessivo como características de comutação separadas. Em termos práticos, o alvo deve deslocar-se o suficiente para acionar os contatos, mas não deve levar o atuador do comutador além do deslocamento permitido. Provee uma parada física da máquina ou um dispositivo de retenção do deslocamento projetado quando necessário, de modo que a cabeça do comutador não seja atingida pela parada mecânica. Um comutador que permanece pressionado continuamente, recebe uma carga lateral ou é atingido em um ângulo pode desgastar-se ou falhar precocemente.
Para uma alavanca de rolamento, desenhe a alavanca ou o alvo de forma a que este se aproxime e saia suavemente. Para um pistão de pinça, mantenha o movimento alinhado com o pistão. Para um atuador de haste ou de arame, respeite a força e a direção especificadas. Orientação de uso correto da OMRON adverte contra exceder a tolerância de deslocamento e aplicar força desequilibrada. Verifique o desenho exato do modelo da LEMA e os dados de características de funcionamento; não faça escala das dimensões a partir de uma foto na web.
Verifique a interface elétrica antes de conectar o motor
Um motor de acionamento pode apresentar uma corrente de partida elevada e gerar transientes indutivos quando interrompido. Um interruptor mecânico em miniatura não deve ser conectado diretamente a um circuito de motor, a menos que sua classificação específica, tipo de corrente, categoria de carga e disposição do circuito permitam esse uso. Em muitos projetos, o interruptor de limite deve sinalizar para um controlador ou operar um relé/contator devidamente classificado, enquanto a etapa de alimentação do motor gerencia a corrente de acionamento. A abordagem de controle depende do esquemático do atuador; um relé, diodo ou componente de supressão também podem afetar o movimento reversível e o comportamento de liberação.
Registre a tensão de alimentação, AC ou DC, o fluxo de corrente no momento da partida e da operação do motor, o número de direções de movimento, o tipo de contato necessário, o tipo de entrada do controlador e a frequência de comutação esperada. Verifique se o projeto utiliza contatos normalmente fechados para ajudar a detectar um fio aberto e se o controlador consegue distinguir um condutor quebrado de um que atingiu o limite. Um contato NC não é automaticamente um circuito de segurança: a segurança depende da arquitetura completa e da resposta a falhas validada.
O vídeo abaixo apresenta os sensores de limite de deslocamento e de deslocamento excessivo em um contexto de servo-movimento. Histórico de treinamento da Yaskawa é uma breve visão geral técnica. É uma informação útil sobre os limites finais, mas não descreve um kit de atuadores lineares LEMA nem substitui as informações de ligação do fabricante do atuador.
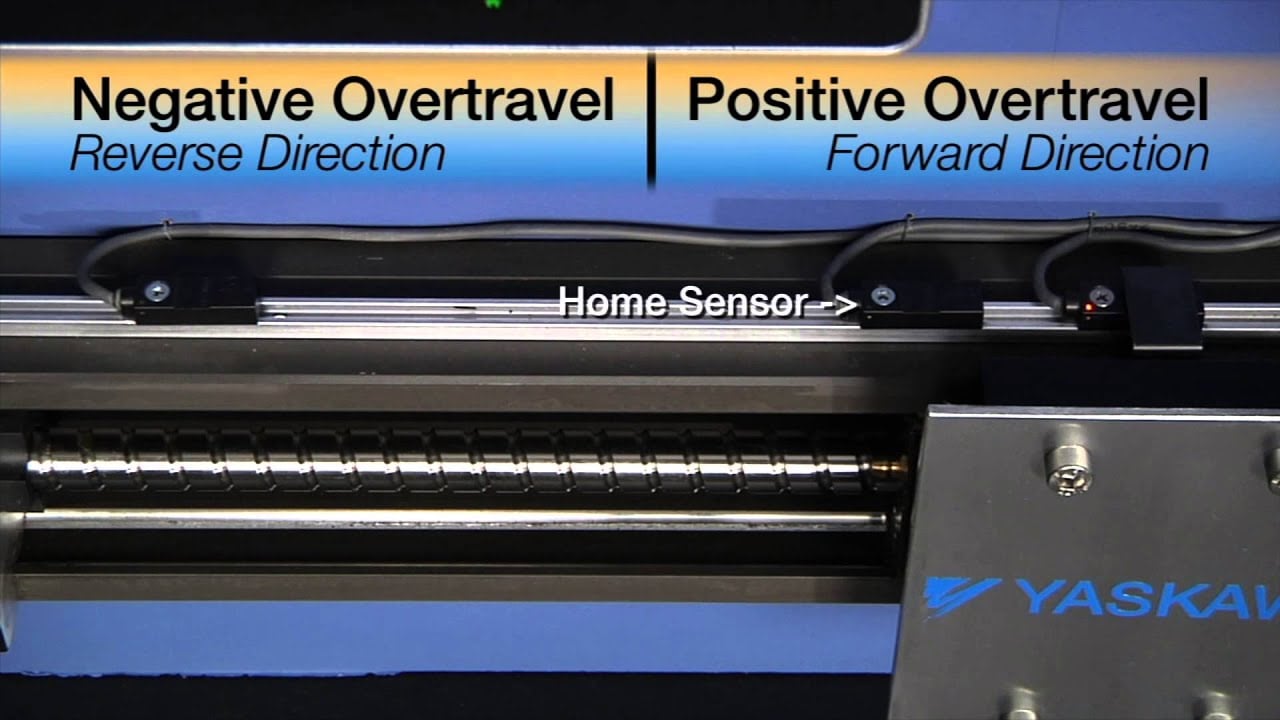
Assista ao vídeo Servo – Conceitos básicos – Over-Travel no YouTube.
Montar e testar o percurso completo da viagem
Instale o interruptor em um suporte rígido que mantenha sua posição contra vibrações e impactos repetidos. Verifique o trajeto do cabo, o raio de curvatura, a proteção contra estiramento, a orientação do conector e a proteção contra detritos ou líquidos. A classificação de resistência à entrada aplica-se a uma configuração específica do produto e não cobre automaticamente um conector adicional, a abertura de entrada do cabo ou a costura da caixa. Se o atuador faz parte de uma máquina que é limpa, exposta ao ar livre ou operada perto de óleo e poeira, confirme a adequação considerando a montagem completa.
Com velocidade reduzida ou em uma configuração controlada, quando possível. Com a alimentação isolada, mova o mecanismo pelo caminho previsto e verifique quando o atuador atinge a posição desejada e quando libera a ação. Em seguida, teste cada entrada elétrica com o controlador, confirme o comportamento de extensão e retracção, verifique a posição de parada sob carga representativa e certifique-se de que nenhuma das direções possa continuar em uma condição mecânica insegura. Reverifique o resultado dentro do intervalo de tolerância esperado e após o torque final do parafuso. Registre o modelo, a revisão do desenho, as dimensões do suporte e as configurações do controlador.
Erros comuns no design de comutadores de limite externos
- Adicionar um interruptor externo sem primeiro confirmar a disposição de limite final incorporada no atuador.
- Utilizando a corrente de funcionamento da placa de acionamento em vez de verificar a sobrecarga e a função de comutação.
- Permitir que o alvo móvel atinja a carcaça do interruptor ou mantenha o seu acionador em movimento completo.
- Supõe-se que um interruptor de limite externo seja um freio de emergência, um dispositivo de sobrecarga ou um bloqueio de segurança.
- Testar apenas em uma direção e não incluir o comportamento de reversão ou reset.
- Usando uma imagem para adivinhar dimensões, número de terminais ou compatibilidade elétrica.
Referências de produto e design
O Página do interruptor de limite LEMA LZ8 mini é um exemplo de família de produtos para revisão de formas de atuadores e documentação de modelos. Não é um kit de atuador linear pronto para uso; antes de selecionar um modelo, solicite ou verifique a ficha técnica exata, as classificações e a interface. Consulte a gama mais ampla intervalo de movimento do interruptor de limite e o Visão geral da seleção de comutadores limitadores industriais para contexto mais amplo. Para tópicos adjacentes, consulte Tipos de atuadores de interruptor de limite, Conectando o interruptor de limite a um input do PLC e interruptores limitadores mecânicos versus sensores de proximidade.
Perguntas frequentes
Um interruptor de limite externo é o mesmo que o interruptor de limite incorporado no atuador?
Não. Um dispositivo incorporado faz parte de um design específico de atuador. Um interruptor externo é montado na máquina e precisa de um alvo próprio, um suporte, uma interface elétrica e uma configuração de deslocamento verificada.
É possível usar o interruptor de limite como parada mecânica?
Não assuma que isso seja possível. O alvo móvel deve permanecer dentro da distância especificada pelo interruptor, e a máquina pode precisar de um ponto de parada mecânico separado ou de um dispositivo de retenção do movimento.
Uma pequena comutação de limite pode interromper a corrente do motor do atuador?
Somente se o valor exato da classe do modelo e o circuito do atuador permitirem. Verifique o tipo AC/DC, a corrente de partida, a categoria de carga e a frequência de comutação. Muitas configurações utilizam um controlador ou um dispositivo de comutação nominal entre o sensor e o motor.
O que devo verificar antes de escolher o interruptor?
Verifique o esquema do atuador, a direção de movimento, a geometria do alvo, as posições de operação e de liberação, o excesso de deslocamento, a carga elétrica, a entrada do controlador, a tolerância de montagem e o ambiente.